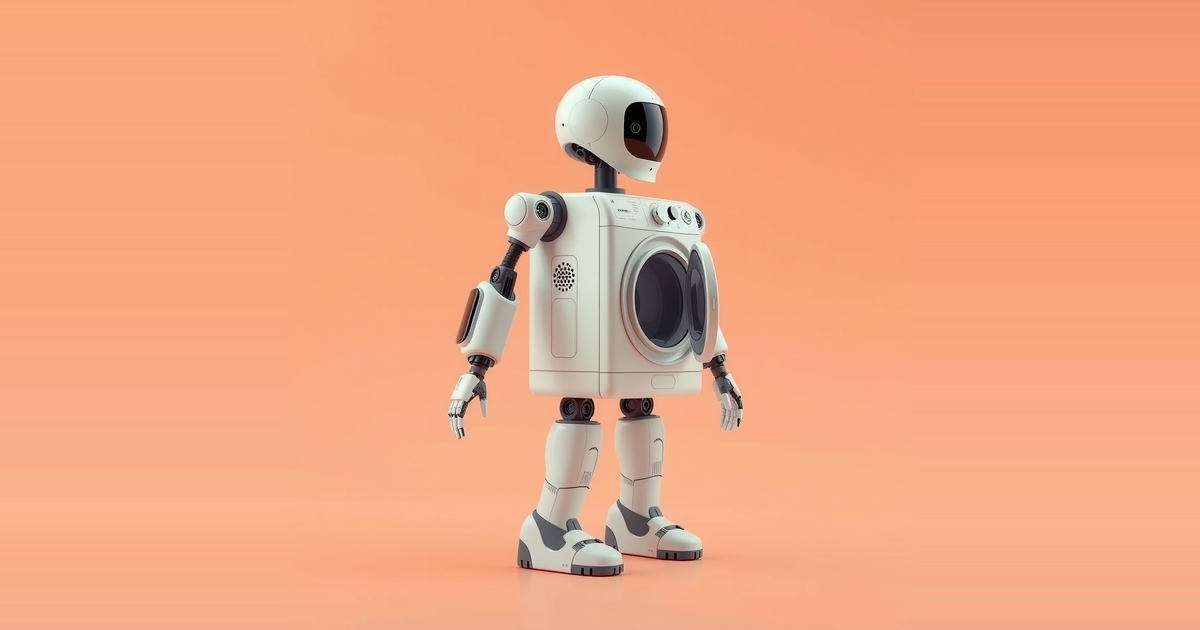
Tiangong Ultra recorrió los 100 metros en 8,64 segundos en los World Humanoid Robot Games 2026 de Pekín, superando el récord mundial de Usain Bolt, de 9,58 segundos. Sin embargo, ningún robot es capaz todavía de completar de forma fiable un ciclo completo de colada, desde transportar el cesto hasta doblar la última camiseta.
Los juegos de Pekín también incluyeron robots que boxeaban, jugaban al fútbol y resolvían tareas inspiradas en fábricas, restaurantes y situaciones de emergencia. Wai-keung Fung, profesor titular de electrónica, robótica e ingeniería de control en la Cardiff Metropolitan University, sostiene que una tarea doméstica mucho más sencilla dice más sobre la preparación de los robots para la vida cotidiana.
Por qué un sprint es el problema más fácil
Correr rápido es difícil. Un humanoide debe coordinar muchas articulaciones, mantener el equilibrio y generar movimientos potentes sin caerse. Pero la tarea está bien definida: el robot sabe adónde ir, la pista es predecible y la meta no cambia de forma.
La colada no ofrece nada de esa previsibilidad. Una camisa puede estar del revés. Una manga puede quedar oculta bajo otra prenda. Un pantalón puede estar enredado alrededor de una toalla. La tela es blanda y cambia de forma continuamente, así que al levantar una esquina de una camiseta se mueve todo lo demás.
El proceso completo incluye llevar el cesto a la lavadora, clasificar la ropa según los distintos programas, sacarla, tenderla para que se seque, doblarla y plancharla. Ningún sistema lo hace todo de forma fiable. Solo doblar ya sigue siendo complicado, porque los robots deben lidiar con formas, tamaños, materiales y niveles de arrugas distintos.
Las personas hacen todo esto casi sin pensar: sacuden la camisa, buscan las mangas, notan cuándo la tela se resbala y ajustan el agarre. Para un robot, cada una de esas pequeñas acciones es un problema independiente que resolver.
Los hogares no son líneas de producción
Un robot doméstico no puede repetir el mismo movimiento una y otra vez. Tiene que detectar cuándo la realidad difiere de lo que esperaba y adaptarse. Esto es importante porque cada vez se habla más de los robots humanoides como futuros asistentes en hogares y centros de cuidados, además de en fábricas y almacenes.
En una línea de fabricación suele ser posible organizar el trabajo para que las piezas lleguen en posiciones predecibles. En una casa familiar, no. La ropa, los juguetes y los muebles cambian de sitio constantemente, y las personas, los niños y las mascotas añaden aún más imprevisibilidad.
Las habilidades no se copian de un robot a otro
Incluso cuando un robot aprende a doblar una camisa, esa habilidad no se instala sin más en otra máquina. Un robot especializado en colada puede tener brazos rígidos, cámaras cenitales y pinzas diseñadas para tejidos. Un humanoide puede tener las cámaras en la cabeza, manos de cinco dedos, y articulaciones y restricciones de equilibrio diferentes. El mismo movimiento puede dar un resultado muy distinto.
Un brazo fijo puede estirarse hacia delante sin ningún riesgo de caerse. Un humanoide quizá necesite desplazar las caderas, las piernas y los pies solo para mantenerse estable mientras alcanza algo al otro lado de una mesa. Los sensores también difieren: un robot puede tener sensores táctiles sensibles en los dedos, mientras que otro depende sobre todo de las cámaras.
Aun así, parte del conocimiento sí puede transferirse. Un robot puede enseñar a otro qué aspecto tiene una camisa, dónde suelen estar los hombros, cómo es un buen doblez o cómo reconocer una manga atrapada. El robot receptor, en cambio, tiene que averiguar cómo llevar a la práctica esas ideas con su propio cuerpo.
El proyecto Open X-Embodiment explora esta vía reuniendo la experiencia de muchos robots. Ha recopilado más de un millón de trayectorias de robots reales procedentes de 22 tipos de robot distintos. El objetivo es que los robots aprendan patrones útiles unos de otros en lugar de empezar de cero cada vez.
Qué debería medir el sector
Fung no desprecia los juegos de Pekín. Afirma que dan visibilidad a la robótica y muestran la rapidez con la que avanza esta tecnología. Lo que le preocupa es qué demuestran realmente este tipo de exhibiciones.
Para los robots destinados a trabajar junto a las personas, propone otras preguntas. ¿Puede el robot manejar un objeto desconocido? ¿Es capaz de detectar su propio error y recuperarse sin ayuda humana? ¿Cuánto tiempo puede trabajar antes de que alguien tenga que intervenir? Según él, es poco probable que estas métricas generen vídeos virales, pero se acercan mucho más a las capacidades que decidirán si los humanoides acaban siendo realmente útiles.
Análisis: lo que un récord de velocidad muestra y lo que no
Los dos tipos de prueba miden cosas distintas. Una carrera de 100 metros fija el recorrido, el objetivo y la superficie. Eso la convierte en una medida limpia de locomoción y potencia, y el resultado de 8,64 segundos demuestra que esa parte del hardware avanza con rapidez. Dice poco sobre percepción o recuperación ante errores, porque la carrera apenas ofrece al robot nada que lo sorprenda.
La colada invierte la situación. La dificultad reside en un objeto cambiante, una geometría oculta y un agarre que se resbala, de modo que el éxito depende de percibir y corregir sobre la marcha. Las tres preguntas que plantea Fung se refieren a objetos desconocidos, autocorrección y tiempo de funcionamiento sin supervisión. Son también los puntos en los que se separan una demostración con guion y una máquina de propósito general. Un robot que ha ensayado una sola rutina puede lucirse sobre el escenario y aun así fallar con la primera manga que no haya visto antes.
El problema de la transferencia añade una segunda limitación para el sector. Si las habilidades pasaran limpiamente de una máquina a otra, cada nuevo humanoide podría heredar lo aprendido por los anteriores. Las diferencias en manos, articulaciones, equilibrio y sensores que describe Fung hacen que esa herencia sea, en el mejor de los casos, parcial. Iniciativas de datos compartidos como Open X-Embodiment, con más de un millón de trayectorias de 22 tipos de robot, son un intento directo de cerrar esa brecha. Su escala muestra la cantidad de datos que se está volcando sobre el problema.
Quedan varios puntos sin demostrar. Nada en las pruebas disponibles indica que la experiencia compartida entre distintos tipos de robot permita doblar ropa de forma fiable con un humanoide. No se ha demostrado que ningún sistema ejecute toda la cadena de la colada. Tampoco existe un referente acordado para medir la recuperación o el funcionamiento sin supervisión, por lo que resulta difícil comparar los avances que se anuncian. Hasta que esas métricas se publiquen junto a los récords de velocidad, un sprint rápido seguirá siendo señal de buenas piernas, no de inteligencia robótica de propósito general.