Charlie Kemp et Aaron Edsinger ont remporté le prix du meilleur article à la conférence internationale IEEE-RAS sur la robotique humanoïde en 2006, pour un système permettant au robot humanoïde Domo d'aider une personne à ranger des objets sur une étagère. Ce résultat a orienté Kemp vers la robotique d'assistance et lui a ouvert la voie d'un poste de professeur à Georgia Tech. Il est aujourd'hui cofondateur et directeur technique de Hello Robot, qui conçoit des manipulateurs mobiles non humanoïdes destinés aux domiciles et aux lieux de travail.
De la recherche sur les humanoïdes à Hello Robot
Kemp s'est intéressé à l'intelligence artificielle lorsqu'il était étudiant de premier cycle au MIT. Rod Brooks venait de lancer le projet Cog, qui utilisait des robots humanoïdes pour étudier l'intelligence incarnée. Kemp a ensuite rejoint le laboratoire de Brooks et travaillé avec Edsinger sur Domo.
Cet article sur le rangement d'étagères l'a conduit à la robotique d'assistance. À Georgia Tech, il a dirigé le Healthcare Robotics Lab, consacré à l'aide physique pour l'alimentation, l'hygiène et l'habillage. Aujourd'hui, il dirige Hello Robot avec Edsinger, avec qui il a fondé l'entreprise. Kemp reconnaît qu'il n'aurait pas prédit un tel enchaînement.
Il se concentre désormais sur des robots mobiles dotés de bras, utiles aux personnes à domicile comme au travail. Beaucoup des applications qu'il évoque impliquent un contact physique étroit entre une personne et une machine, par exemple des robots qui aident les personnes âgées ou en situation de handicap. Il rattache ce travail à une préoccupation très concrète : trouver une aide humaine devient plus difficile, notamment à cause du vieillissement des sociétés. Selon lui, les robots pourraient améliorer la qualité de vie et favoriser l'autonomie des personnes.
Apprendre auprès des utilisateurs des robots
Kemp explique que ses meilleures journées de travail sont centrées sur les personnes qui utilisent un robot, plus que sur le robot lui-même. Il cite Keith, Henry Evans, Jane Evans et des centaines d'autres personnes qui ont travaillé avec les robots de Hello Robot et de son laboratoire universitaire, et qui ont changé sa façon de concevoir la robotique.
Ces utilisateurs ont façonné ses questions de conception. Parfois, ce qui compte le plus pour une personne, c'est de se gratter quand ça démange ou de ramasser un objet tombé. Parfois, l'autonomie n'est pas la réponse, car la personne souhaite garder davantage la main. Kemp affirme que ce type de réponses ne vient pas de la seule programmation en chambre close. L'usage en conditions réelles révèle presque toujours de nouvelles pistes d'amélioration, et ces enseignements, dit-il, orientent les robots que son équipe construit.
Hello Robot collabore aussi sur des robots d'assistance destinés aux personnes âgées et aux personnes atteintes de déficiences motrices sévères. Kemp dit apprécier la communauté qui utilise les robots Stretch comme plateformes de recherche et développement, et selon lui ces utilisateurs ne cessent de trouver de nouvelles façons dont des robots conçus pour les humains peuvent profiter à la société.
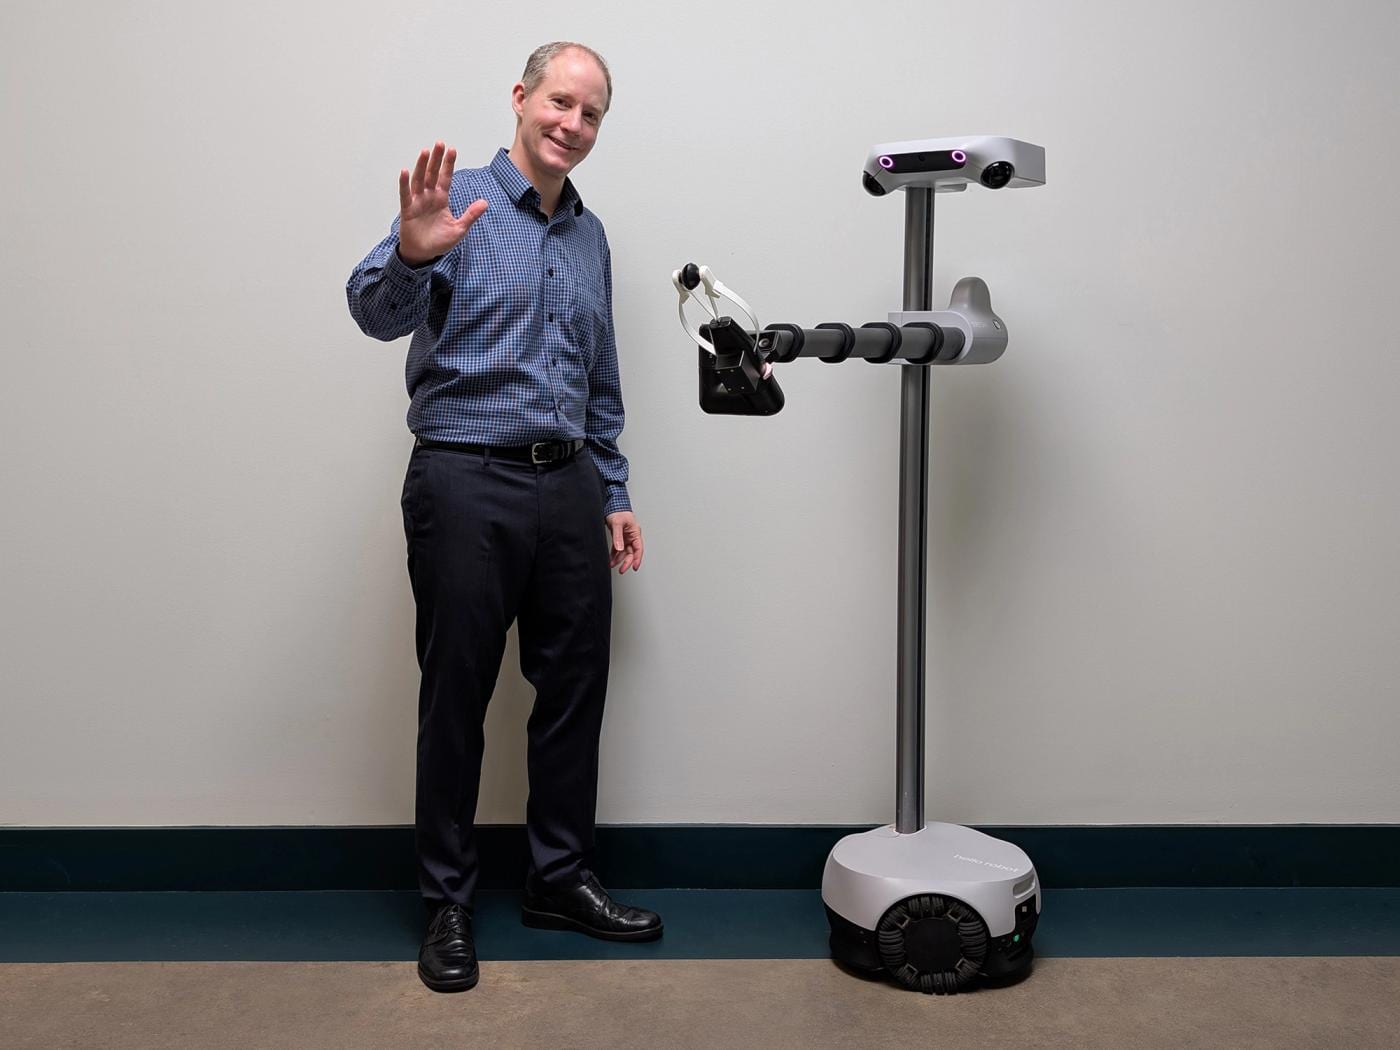
Robots for Humanity et Stretch
Kemp désigne Robots for Humanity comme son projet préféré. En 2010, Henry Evans a assisté à une démonstration des recherches du laboratoire de Georgia Tech, ce qui a lancé une collaboration toujours active aujourd'hui. Henry Evans est atteint de tétraplégie sévère. Kemp présente Henry et Jane Evans comme des pionniers de la robotique d'assistance.
En travaillant avec Henry, Jane et d'autres personnes, le Healthcare Robotics Lab a progressé vers des manipulateurs mobiles capables d'apporter un vrai bénéfice aux personnes handicapées dans leur vie quotidienne. Concevoir un robot domestique pour les Evans a été la principale source d'inspiration du prototype qui a conduit Kemp et Edsinger à fonder Hello Robot. Henry et Jane ont utilisé chaque génération de Stretch, et Kemp affirme que leur expérience a influencé les modèles suivants, en particulier le Stretch 4.
Un épisode l'a surpris. Henry Evans a utilisé Stretch pour offrir une rose à Jane. Les mouvements en jeu étaient relativement simples, explique Kemp, mais le geste était d'une grande puissance émotionnelle. Il s'attendait à ce que son travail sur l'alimentation, l'hygiène et l'habillage relève de l'aide physique. Il voit désormais que cette aide physique peut aussi aider les gens à créer des liens affectifs.
Conseils aux nouveaux venus
Kemp met en garde : les vidéos de robots en ligne peuvent donner l'impression que la robotique est un problème résolu. Selon lui, une vidéo de démonstration n'a rien à voir avec un robot réellement productif dans le monde réel, et le monde excelle à mettre en défaut les systèmes robotiques, de façon souvent inattendue pour les roboticiens. Il voit encore énormément de choses à construire, à apprendre et à découvrir, et estime que les débutants ne doivent pas se sentir en retard.
Il ajoute qu'une carrière en robotique n'oblige pas à se concentrer sur la technologie robotique elle-même. D'après lui, les applications futures les plus marquantes dépendront de technologues qui travaillent avec des experts de domaines d'application précis. Il cite l'exemple de la Dre Vy Nguyễn, responsable de la recherche clinique chez Hello Robot, qui s'est lancée dans la robotique pendant son doctorat en ergothérapie et dont l'expertise a façonné le travail de l'entreprise en matière d'assistance.
Analyse : ce que cela montre et ce que cela ne montre pas
L'enseignement le plus clair du récit de Kemp concerne la méthode. Les questions de conception qu'il énumère, par exemple si une personne veut qu'on la gratte, qu'on lui apporte un objet ou simplement plus de contrôle, sont nées d'un long travail avec des utilisateurs précis, et non d'une feuille de route technique. Henry et Jane Evans ont utilisé chaque génération de Stretch, et Kemp considère que cet usage a façonné les modèles suivants. C'est une boucle de retour directe entre des utilisateurs en situation de handicap et une gamme de produits commerciale, et c'est une base plus solide pour concevoir des robots d'assistance que les seuls tests en laboratoire.
Cela illustre aussi une division plus large au sein du domaine. La carrière de Kemp a débuté par la recherche sur les humanoïdes au MIT, mais son entreprise construit des manipulateurs mobiles non humanoïdes. C'est un choix de forme qui découle des tâches qu'il décrit : aller chercher, tendre et assister à courte distance. L'article source ne compare pas Stretch à d'autres plateformes ; il ne démontre donc pas que cette forme est supérieure aux alternatives. Il montre seulement que cette équipe s'est éloignée des humanoïdes pour ce type de travail.
Beaucoup de points restent à prouver. La source ne donne ni caractéristiques techniques, ni prix, ni nombre d'utilisateurs, ni résultats d'essais pour Stretch, et ne propose aucune mesure de l'autonomie ou de la qualité de vie. L'idée que les robots peuvent aider les personnes à vivre de manière plus autonome est une attente exprimée, pas un résultat démontré. La prudence de Kemp va d'ailleurs dans le même sens : il estime que l'écart entre une démo et un usage productif en conditions réelles est immense. La rose offerte à Jane Evans est une anecdote parlante, pas la preuve que ces robots fonctionnent de manière fiable dans des domiciles sans supervision.
Les questions ouvertes sont celles que Kemp soulève lui-même. Le degré de contrôle que souhaitent les utilisateurs, et les moments où l'autonomie aide ou gêne, varieront probablement d'une personne à l'autre. La capacité des robots d'assistance à répondre aux besoins d'une population vieillissante dépend de résultats que la source ne rapporte pas. Ce qu'elle établit, en revanche, c'est qui façonne ce travail, et que l'expertise clinique siège au sein de l'entreprise, aux côtés de l'ingénierie.