Un vehículo que ejecuta UNCAP recibe un mensaje de texto breve, como «vehículo que se incorpora por la derecha, a unos 15 metros, avanzando rápido», y lo trata como una observación que sus propios sensores no habrían podido captar. En simulación, este enfoque de vehículos autónomos cooperativos redujo el uso de ancho de banda en un 63 % y mejoró las puntuaciones de conducción en un 31 % frente a los esquemas previos basados en lenguaje y a los vehículos que no se comunican.
El marco procede de un equipo dirigido por Neel P. Bhatt, con coautores como Po-han Li, Sandeep P. Chinchali, David Fridovich-Keil, Zhangyang Wang y Ufuk Topcu. El artículo, titulado UNCAP: Uncertainty-Guided Neurosymbolic Planning Using Natural Language Communication for Cooperative Autonomous Vehicles, fue nominado al premio al mejor artículo de AAMAS 2026.
Por qué lenguaje en lugar de datos de sensores
La vía convencional para la cooperación entre vehículos consiste en intercambiar imágenes de cámara sin procesar, nubes de puntos LiDAR o mediciones de radar. Los autores de UNCAP sostienen que esto es difícil de desplegar a gran escala. Los flujos de datos en bruto consumen mucho ancho de banda y requieren una gran capacidad de cómputo para procesarse. Además, suponen que todos los vehículos llevan un hardware de percepción comparable, algo que no se cumplirá en carreteras compartidas por numerosos fabricantes, configuraciones de sensores y arquitecturas de software.
El lenguaje natural evita esas suposiciones. Un mensaje como «peatón cruzando detrás del autobús» es pequeño, no depende de ningún sensor concreto y puede ser interpretado por un modelo de visión y lenguaje. La dificultad está en que un vehículo en una intersección concurrida puede tener diez o veinte vecinos. Debe decidir a cuáles escuchar y a cuál creer cuando dos descripciones se contradicen.
Las cuatro etapas
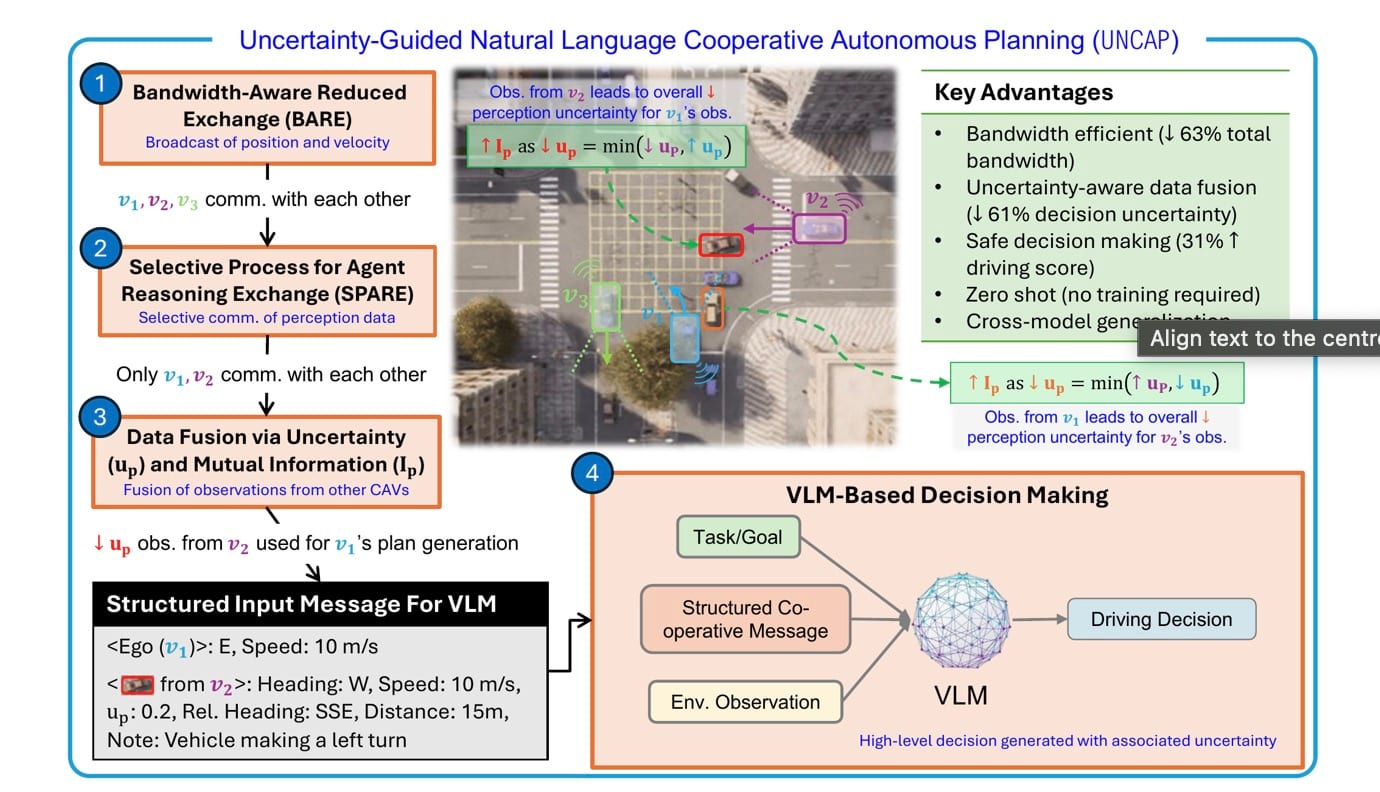
UNCAP funciona en modalidad zero-shot. No entrena ningún modelo nuevo, sino que se apoya en modelos de visión y lenguaje existentes y añade por encima una capa de comunicación. El proceso consta de cuatro etapas.
Primero, cada vehículo emite un latido periódico que contiene únicamente su posición y su dirección de marcha. El latido ocupa unos pocos bytes y avisa a los vehículos cercanos de quién está en las inmediaciones.
Segundo, el vehículo decide qué vecinos son relevantes. Selecciona a los que están lo bastante cerca y es probable que afecten a su trayectoria futura. Un coche que se aleja de una intersección se descarta, mientras que uno que se aproxima a la misma intersección se conserva. Este paso reduce la comunicación innecesaria y el cómputo de las etapas posteriores, lo que, según los autores, permite al sistema manejar grandes grupos de vehículos.
Tercero, los vehículos seleccionados describen lo que ven en lenguaje natural, junto con estimaciones de confianza. Dichas estimaciones se calibran mediante predicción conforme, un método ligero cuyo objetivo es que los valores de confianza reflejen la fiabilidad real de la información. A continuación, el vehículo receptor mide la información mutua que aporta cada mensaje. Los mensajes que aclaran más la escena reciben mayor peso, mientras que los poco informativos o potencialmente engañosos se descuentan.
Cuarto, la descripción combinada de la escena se envía a un modelo de visión y lenguaje estándar, disponible comercialmente. El modelo devuelve una decisión de conducción, como incorporarse, esperar o ceder el paso, con una puntuación de confianza.
Qué mostraron las pruebas
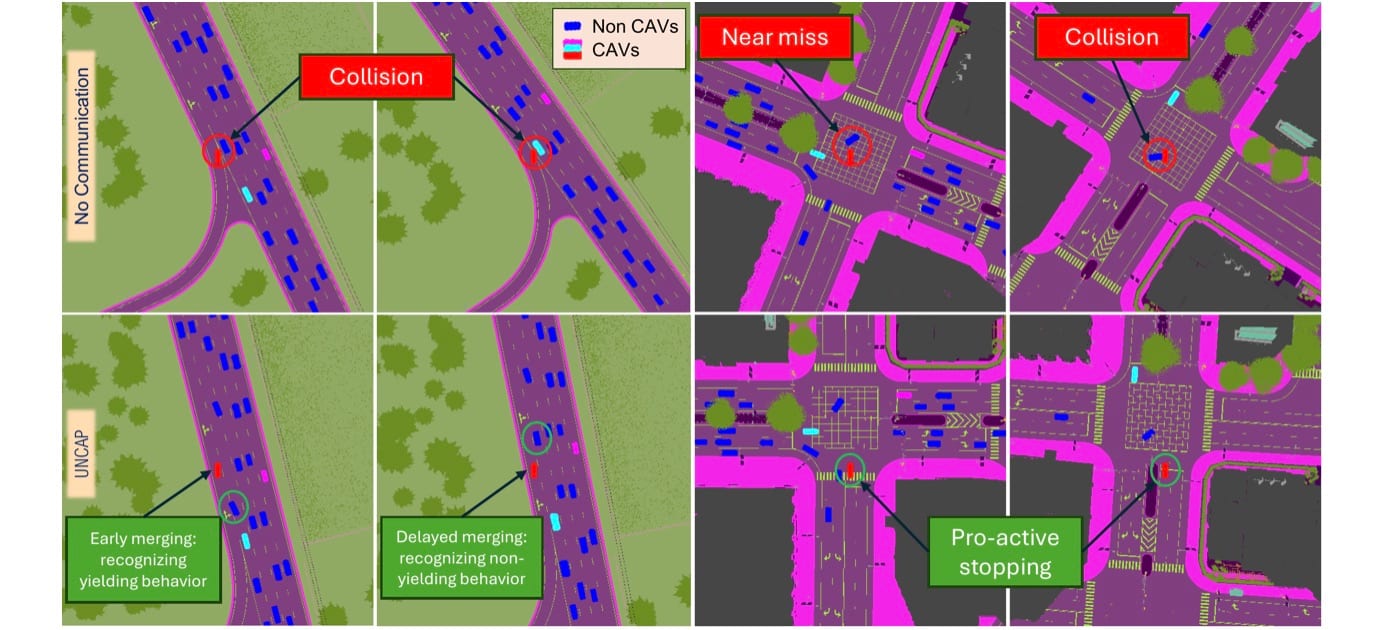
El equipo evaluó UNCAP en el simulador de conducción CARLA con el banco de pruebas OPV2V, que incluye incorporaciones en autopista, intersecciones urbanas y otras escenas donde la oclusión es frecuente. En comparación con los vehículos que no se comunican y con los enfoques anteriores basados en lenguaje, que transmiten cada observación a todos los coches, UNCAP mejoró tanto la eficiencia como la seguridad.
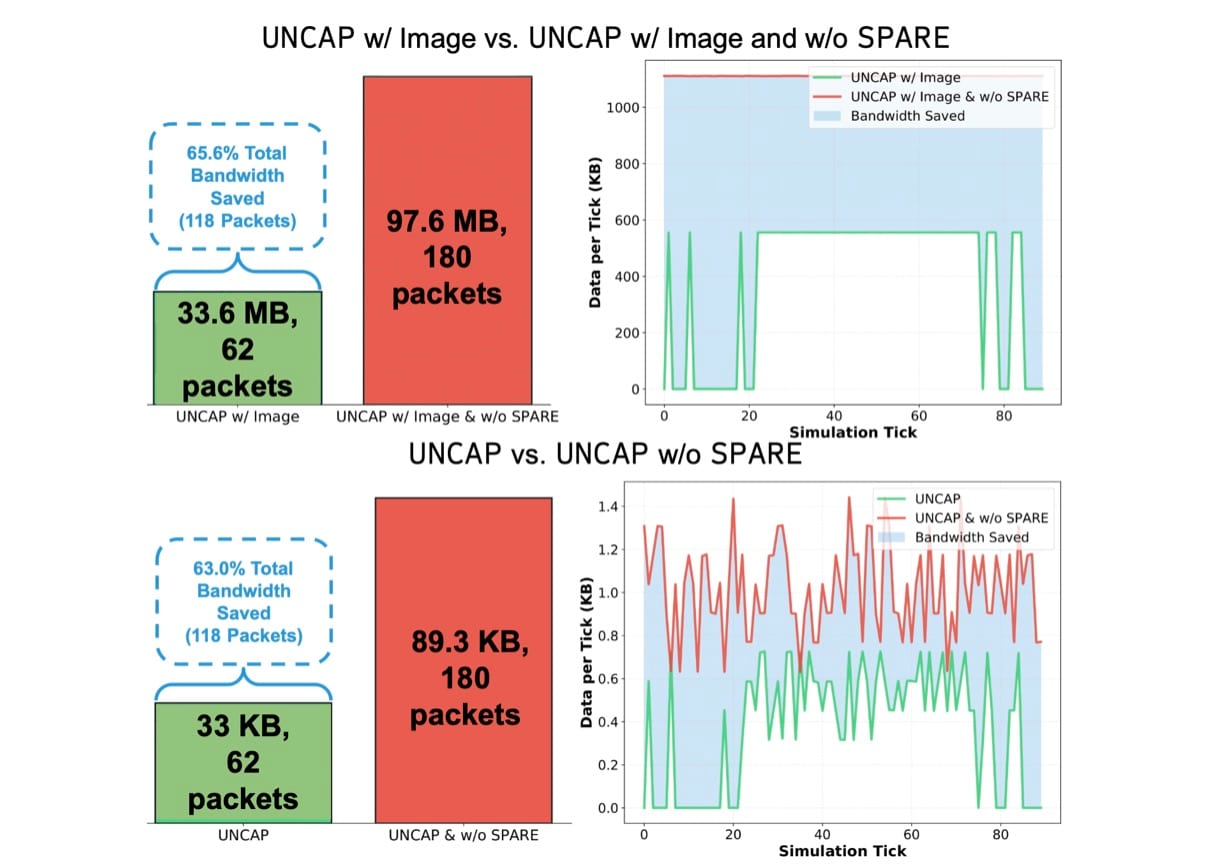
Las mejoras notificadas fueron un 63 % menos de ancho de banda de comunicación, una puntuación de conducción un 31 % superior, una incertidumbre en las decisiones un 61 % menor y márgenes de seguridad cuatro veces mayores en situaciones de casi colisión.
Un resultado fue contrario a lo esperado: compartir imágenes en bruto rindió peor que compartir lenguaje. Los autores sugieren que los modelos de visión y lenguaje actuales tienen dificultades para razonar de forma conjunta sobre varias señales de cámara tomadas desde puntos de vista distintos. Convertir primero cada vista en una descripción concisa parece funcionar como una forma de razonamiento estructurado, que destila la información clave antes de que llegue al modelo de decisión.
Las mejoras se mantuvieron con varios modelos de base: GPT-4o, GPT-4.1, GPT-4o-mini y GPT-5. Los autores lo interpretan como una prueba de que el beneficio procede de la estrategia de comunicación y no de un modelo concreto.
Límites y alcance del resultado
Los autores señalan las principales limitaciones. Todos los experimentos se realizaron en simulación, por lo que no se han probado los sensores con ruido, los enlaces inalámbricos poco fiables, los retrasos de red ni la pérdida de paquetes. Consultar un modelo de visión y lenguaje tarda aproximadamente un segundo, así que las decisiones se toman en momentos clave y no de forma continua.
Estos límites definen hasta dónde puede leerse el resultado. La cifra del 63 % de ancho de banda compara UNCAP con esquemas que lo transmiten todo. Demuestra que la mensajería selectiva y calibrada supera a la indiscriminada. No demuestra cómo se comporta el sistema cuando los mensajes llegan tarde, se pierden o se corrompen. Además, la ponderación de confianza basada en información mutua se prueba aquí con vecinos simulados, y la fuente no describe cómo trata a un vehículo que envíe descripciones falsas con una confianza declarada alta.
El resultado sobre las imágenes en bruto es el hallazgo más trascendente para el sector, y también el menos asentado. Si los resúmenes en lenguaje ayudan porque los modelos razonan mal con múltiples puntos de vista, la ventaja podría reducirse a medida que mejoren los modelos multivista. La coherencia entre cuatro variantes de GPT indica que el efecto no depende de un solo modelo, pero las cuatro pertenecen a la misma familia. La fuente no informa de pruebas con otras familias.
La decisión de diseño que merece atención es la separación entre con quién hablar y cuánto confiar en ellos. El trabajo previo sobre conducción cooperativa se centraba en compartir datos de sensores, lo que ata los vehículos a hardware compatible. Un canal de texto independiente del hardware y con incertidumbre explícita encaja con las condiciones de flotas mixtas que describen los autores. Está por demostrar si resiste las condiciones inalámbricas reales y los requisitos de latencia del control continuo. Los autores también mencionan flotas de robots, drones y agentes de software como posibles aplicaciones, pero el artículo evalúa únicamente la conducción. Por ahora, UNCAP es un resultado de simulación para vehículos autónomos cooperativos que demuestra que la mensajería selectiva en lenguaje natural merece probarse en carreteras reales.