Un panel sullo stato dell'arte degli umanoidi, alle 9:30 (PT), apre l'ultima giornata di RoboBusiness 2026, l'edizione del ventennale della fiera. La sessione si tiene nel teatro al secondo piano, dove si svolgono tutte le keynote. L'obiettivo dichiarato è fare il punto su ciò che gli umanoidi offrono oggi, sulle sfide tecniche e operative ancora aperte e sulle lezioni tratte dalle prime installazioni industriali.
Il panel sugli umanoidi dà il tono
Al panel interverranno quattro figure del settore. Pras Velagapudi è chief technology officer di Agility Robotics. Parker Conroy è responsabile della gestione prodotto di Apptronik. Michael Patrick Perry è responsabile della strategia commerciale di Persona AI. Aadeel Akhtar è fondatore e CEO di PSYONIC. Il moderatore sarà Mike Oitzman, senior editor.
L'Exhibitor Hall apre alle 10:00 e resta aperta fino alle 15:00. Ospita dimostrazioni di robotica e la Startup Alley. È possibile registrarsi in loco.
Le sessioni del mattino: apprendimento, attuazione e lavoro sul campo
Le sessioni parallele iniziano dopo la keynote e una breve pausa dedicata al networking. Il primo blocco parte alle 10:45.
Nella Sala 203, Ted Larson, cofondatore e CEO di OLogic, parlerà dell'apprendimento egocentrico dei robot, in cui le macchine vengono istruite attraverso l'esperienza umana. Illustrerà le sfide tecniche per realizzare questi sistemi e che cosa significano per la robotica commerciale. Nella Sala 207, Georg Stieler, amministratore delegato per l'Asia di Stieler Technology, presenterà i risultati del lavoro svolto dalla sua azienda in Cina con l'intervento "China's Physical AI Ecosystem in 2026: Competitor, Supplier, Benchmark".
Trevor Anderson, chief strategy officer di FulcrumAir, interverrà nella Sala 209/210 sugli strumenti robotici per le operazioni sulle linee elettriche aeree. Tra i temi: mobilitazione, precisione di installazione, capacità di lavoro su linee in tensione e modi per concludere gli interventi senza elicotteri né interruzioni di servizio obbligate. Nella Sala 206, Jordan Grotz, senior robotics systems engineer di Allegro MicroSystems, tratterà la tecnologia alla base dell'attuazione degli umanoidi di nuova generazione.
Nella Sala 204, un panel dal titolo "Why Physical AI Fails in the Real World" riunisce SK Gupta di GrayMatter Robotics, Brian Geisel di Geisel Software e Symage e Sparsh Gautam, ingegnere di computer vision di Tesla. Discuteranno di come i team affrontano percezione, processo decisionale e manipolazione, affinché i robot possano operare in modo sicuro e prevedibile fuori dal laboratorio.
Il secondo blocco del mattino inizia alle 11:45. Dermot O'Driscoll, vice president go-to-market physical AI di Arm, parlerà nella Sala 203 dei principi di calcolo per una physical AI affidabile. Affronterà il tema della ripartizione dell'intelligenza tra cloud ed edge computing e del coordinamento tra comportamenti appresi e deterministici.
Nella Sala 207, un panel sulle politiche di reshoring con i robot vede la partecipazione di Ellie Sakhaee, AI policy manager di Google; del dott. Henrik I Christensen, professore ordinario di informatica alla UC San Diego; di Brendan Schulman, vice president of policy and government relations di Boston Dynamics; e di Michael Bearman, chief legal and safety officer di Vecna Robotics. Esamineranno la necessità di una strategia nazionale per la robotica e discuteranno le priorità industriali. A moderare sarà Eugene Demaitre, editorial director.
Yakov Bobrov, cofondatore e chief technology officer di Hardhat Robotics, presenterà nella Sala 209/210 SparkE-B, un robot per lavori elettrici più sicuri. Descriverà le difficoltà di impiegare i robot in cantieri dinamici. Jim Hotary, VP of technology di Maeden Innovation, parlerà nella Sala 206 dei tendini sintetici per mani dotate di destrezza, con focus su vita a fatica, creep, resistenza all'abrasione, gestione dell'attrito e affidabilità dopo milioni di cicli di flessione. Nella Sala 204, Fraz Yousuf, senior robotics application engineer di Eli Lilly, condividerà i primi risultati di studi sul campo sull'interazione uomo-robot attorno ad AGV in funzione.
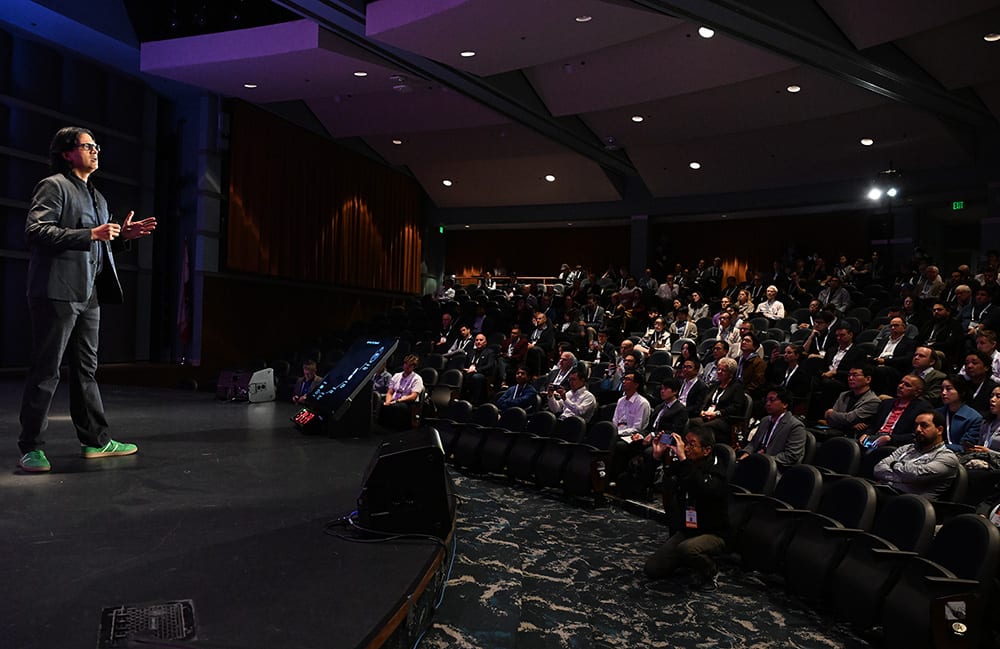
Le sessioni del pomeriggio e la keynote di chiusura
Le sessioni parallele del pomeriggio iniziano alle 14:00. Rohit John Varghese, director of systems engineering and product di Contoro Robotics, introdurrà il Model Context Protocol e mostrerà la risoluzione dei problemi tramite agenti AI su un vero robot industriale impiegato in un magazzino. L'intervento si tiene nella Sala 206.
David Sokolic, partner di Toyota Ventures, spiegherà nella Sala 207 che cosa serve per sviluppare, finanziare e far crescere sistemi fisici intelligenti. Spencer Krause, presidente e CEO di SKA Robotics, descriverà come valuta la sostenibilità di un business case robotico e decide se accettare una collaborazione con un partner. La sessione è nella Sala 209/210.
Nella Sala 204, Jingwei Tan e Joe Kraft di Geek+ analizzeranno come il software, e non solo l'hardware, permetta alle organizzazioni di passare da un singolo flusso di lavoro automatizzato a operazioni di magazzino su scala aziendale.
La fiera si chiude alle 15:00 con una keynote. Morgan Pope, director of companionship di Familiar Machines & Magic, guiderà una sessione su come la startup sta creando personaggi robotici.
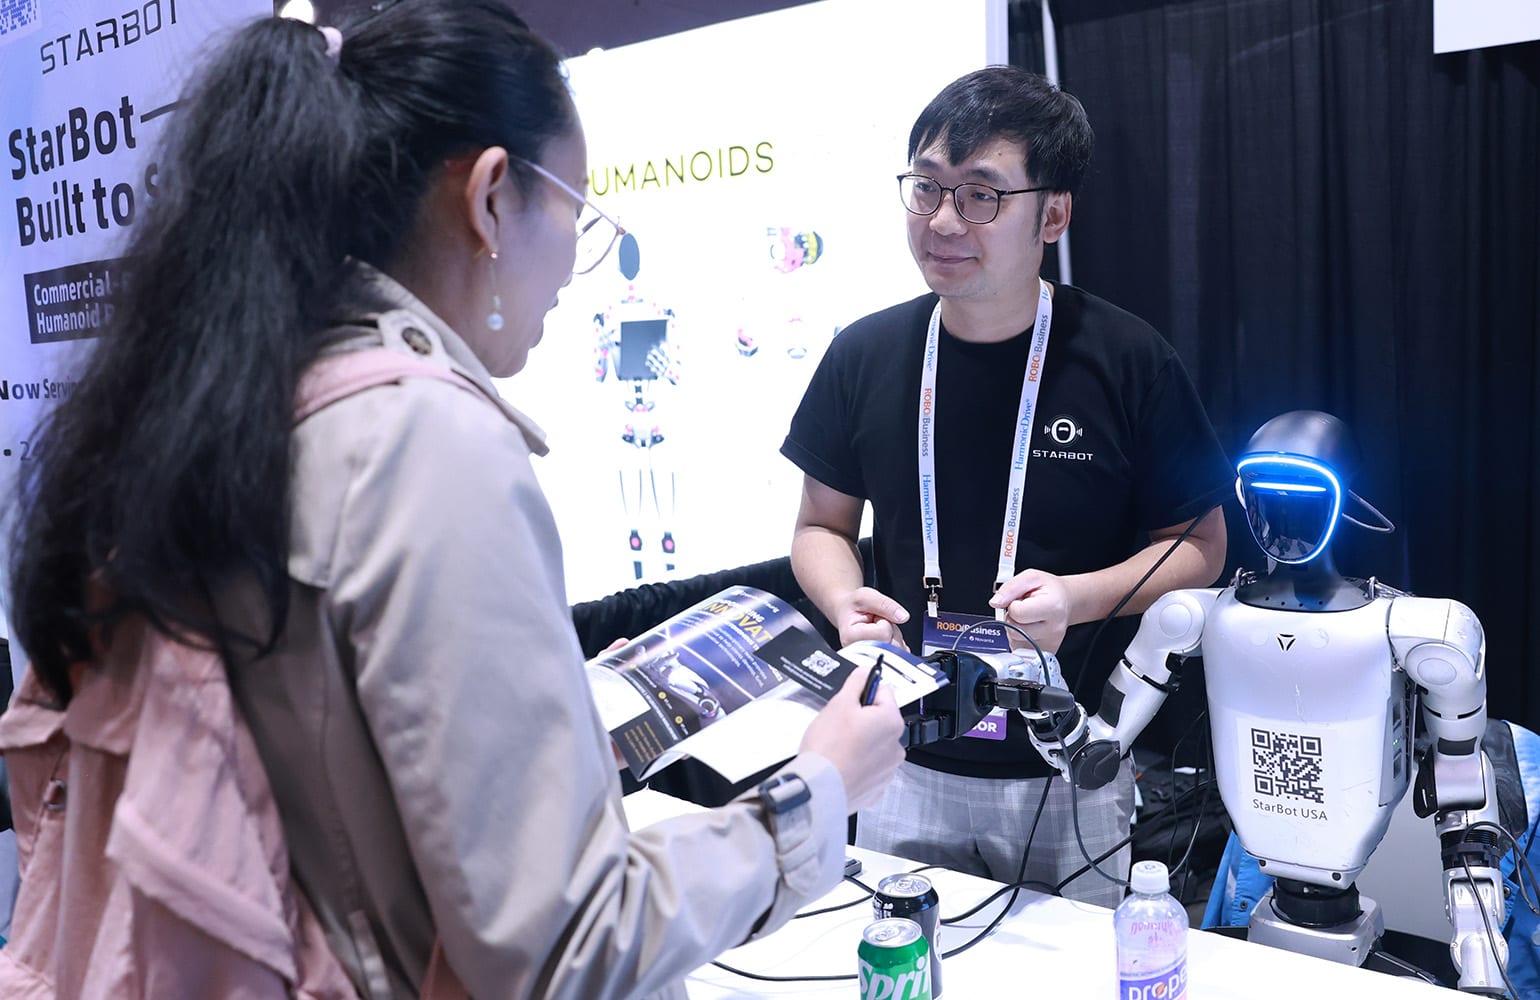
Cosa suggerisce il programma
L'agenda è un programma, non un insieme di risultati: quanto affermato nelle descrizioni delle sessioni resta quindi da verificare. Il cartellone mostra comunque dove si concentra l'attenzione del settore a chiusura di RoboBusiness 2026.
In primo luogo, il panel sugli umanoidi mette insieme aziende con livelli diversi di esposizione commerciale e parla di "prime implementazioni industriali". La formula indica installazioni reali ma limitate, e l'attenzione dichiarata per le sfide tecniche e operative ancora aperte è un approccio più cauto rispetto a un semplice pitch di prodotto. Se i relatori forniranno dati su uptime, completamento dei compiti o costi, il programma non può dirlo.
In secondo luogo, diverse sessioni trattano la physical AI come un problema di ingegneria e affidabilità più che come una dimostrazione di capacità. Il panel sul perché la physical AI fallisce fuori dal laboratorio, l'intervento di Arm sulla combinazione di comportamenti appresi e deterministici e la dimostrazione di Contoro su un robot di magazzino in esercizio puntano tutti su un funzionamento prevedibile. La descrizione di Arm chiede sistemi che restino adattabili, affidabili e sicuri su scala di produzione, il che lascia intendere che il nodo aperto sia la scalabilità, non l'esistenza di modelli capaci.
In terzo luogo, gli interventi hardware su attuazione e tendini sintetici riguardano i componenti che limitano mani e articolazioni degli umanoidi. Milioni di cicli di flessione e gestione dell'attrito sono questioni di durabilità che decidono se un robot da demo diventi un prodotto manutenibile. Questi interventi non le risolveranno, ma mostrano che la filiera ci sta lavorando.
In quarto luogo, colpisce la varietà dei percorsi tematici. Politica, venture capital, una sessione di benchmark sulla Cina e un robot per la sicurezza in cantiere convivono nella stessa giornata con gli interventi tecnici. La robotica commerciale viene discussa tanto come questione di politica industriale e allocazione dei capitali quanto come tema ingegneristico. L'attenzione del panel sul reshoring per una strategia nazionale della robotica e l'inquadramento dell'ecosistema cinese come concorrente, fornitore e termine di paragone suggeriscono che i due piani siano collegati, anche se il programma non spiega come.
Resta da dimostrare quanta parte di tutto questo arrivi ai clienti. Il programma comprende studi sul campo, un'installazione in magazzino e un robot per cantieri, ma le descrizioni non indicano numeri di installazioni, dati di prestazione o prezzi. Queste informazioni, se verranno fornite, arriveranno dagli stessi relatori.