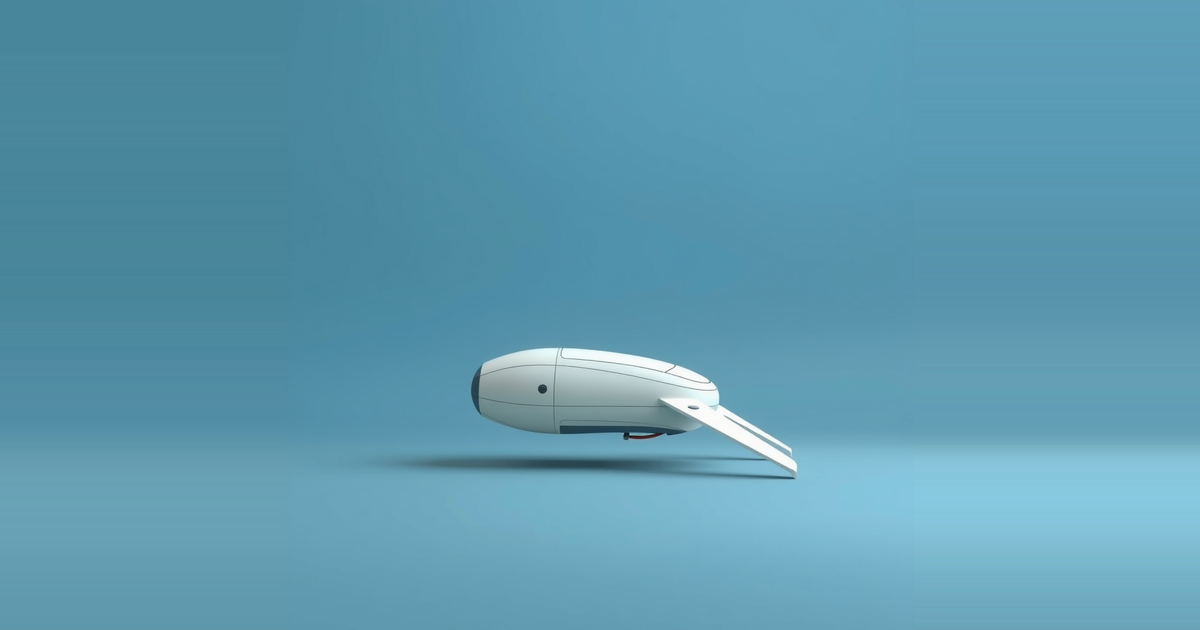
Un robot da 80 cm e 2,8 kg ispirato alla larva di zebrafish ha consumato meno energia a ogni velocità raggiungibile quando alternava scatti di coda e scivolate passive, rispetto a quando muoveva la coda in modo continuo. Il risultato arriva dai test su ZBot, un robot a nuoto intermittente realizzato da ricercatori dell'EPFL in Svizzera, della Duke University negli Stati Uniti e dell'Instituto Superior Técnico in Portogallo.
Il risultato è valido sia in condizioni di numero di Reynolds alto sia basso. Il prezzo da pagare è la velocità: la velocità massima con il nuoto a scatti e scivolate era circa il 60% di quella ottenuta con la battuta continua della coda.
Uno zebrafish ingrandito 200 volte
ZBot è una larva di zebrafish ingrandita 200 volte. Ne riprende la forma del corpo, la struttura segmentata e la distribuzione del baricentro. La coda ha sei segmenti, ciascuno azionato da un servomotore, per riprodurre l'ondulazione del pesce.
Nella testa si trovano un controllore centrale che fa da sistema nervoso del robot, telecamere ad alta precisione e misuratori di potenza in tempo reale. Questi ultimi permettono al team di misurare direttamente il consumo energetico durante ogni andatura di nuoto. ZBot dispone inoltre di interfacce per sensori espandibili, che secondo il team supportano gli studi sull'elaborazione visuo-motoria e sul sistema vestibolare.
L'andatura oggetto dello studio si chiama nuoto a scatti e scivolate (bout-and-glide). L'animale ondula corpo e coda per una breve spinta propulsiva, poi assume una postura rettilinea e idrodinamica e procede per inerzia. Questo comportamento si osserva nelle larve di zebrafish, nel tetra dal naso rosso, nella carpa koi e nelle balene.
Un modello neurale guida l'andatura
I ricercatori di EPFL e Duke hanno costruito un modello neurocomputazionale dei circuiti dello zebrafish per controllare il robot. Il modello ha tre componenti principali. I generatori di pattern centrali producono segnali ritmici continui che creano l'ondulazione di base del nuoto. Un «bout gate» raccoglie gli input tramite un integratore a perdita (leaky integrator) e avvia il movimento della coda solo quando il segnale accumulato raggiunge una soglia fissa. I neuroni simulati di proiezione spinale ventrale regolano l'angolo di deflessione della coda, e quindi la direzione del robot.
È il bout gate a produrre l'alternanza tra scatti attivi e scivolate passive. Modificando frequenza e ampiezza di oscillazione della coda e la soglia del gate, il team ha riprodotto in ZBot diverse andature della larva di zebrafish: nuotate lente in linea retta, virate di routine e J-turn.
Il team ha poi esteso il modello a un framework end-to-end per la risposta optomotoria, la reazione del pesce al movimento guidata dalla vista. Il framework converte l'input retinico in output motorio. Ha riprodotto la risposta sia in ZBot sia in una simulazione di gemello digitale chiamata simZFish.
Fluidi più densi mettono alla prova il risultato
Pesci di dimensioni diverse nuotano in regimi di flusso diversi. Le balene nuotano a numeri di Reynolds elevati, dove domina l'inerzia. Le larve di zebrafish nuotano in un regime intermedio, con una resistenza viscosa più marcata. Il team ha variato la viscosità del fluido per simulare animali di taglia diversa, mescolando acqua e sale sodico di carbossimetilcellulosa.
Sono stati usati tre fluidi. L'acqua semplice ha una viscosità di 1 cP e un intervallo del numero di Reynolds da 64.000 a 160.000. Un fluido a viscosità moderata di 213,9 cP, paragonabile a uno sciroppo per guarnire la frutta, ha dato un intervallo da 37,4 a 448,8. Un fluido molto viscoso di 457,0 cP, paragonabile a un comune olio detergente struccante, ha dato un intervallo da 1,0 a 87,5, vicino al regime di flusso viscoso.
Il fluido più denso ha ridotto drasticamente l'avanzamento di ZBot. Nel fluido più viscoso lo spostamento era appena un trentesimo di quello in acqua. La virata è stata invece influenzata molto meno: l'angolo di rotazione per scatto era di circa 60 gradi in acqua e di 45 gradi nel fluido più viscoso.
Perché questa andatura fa risparmiare energia
Una spiegazione comune è di tipo idrodinamico: la postura rettilinea durante la scivolata riduce la resistenza, e quindi si disperde meno energia. Il team ha messo alla prova una seconda ipotesi, quella dell'efficienza dell'attuatore. Secondo questa ipotesi, il nuoto a scatti e scivolate migliora la conversione dell'energia elettrica (o chimica, nel caso del pesce) in movimento della coda.
L'argomentazione si basa sulla curva di efficienza dell'attuatore. Sia i servomotori sia i muscoli del pesce seguono una curva a U rovesciata e convertono l'energia al meglio con carichi moderati. A basse velocità di nuoto, la battuta continua della coda mantiene gli attuatori sottocaricati e poco efficienti. In un ciclo di scatto e scivolata, la breve spinta mantiene i motori nel loro intervallo di carico efficiente, mentre la scivolata evita un funzionamento inefficiente. Il team riferisce che questa alternanza aumenta l'efficienza complessiva di conversione.
Cosa significa per il settore
L'insegnamento pratico riguarda una strategia di controllo più che un nuovo meccanismo. I robot subacquei che navigano a velocità bassa e media potrebbero adottare il nuoto a scatti e scivolate, passando alla propulsione continua quando serve velocità per una manovra di emergenza. Il limite misurato del 60% della velocità rende concreto questo compromesso: un veicolo che richiede la velocità massima non può affidarsi alla sola andatura intermittente.
Per gli ingegneri, la spiegazione legata all'attuatore è l'affermazione più rilevante. Se parte del risparmio deriva dal mantenere i motori nella fascia di carico efficiente, il vantaggio non dipende solo dalla resistenza dello scafo. Dovrebbe quindi valere anche per altri robot con servoazionamenti che lavorano a basso carico, mentre la spiegazione basata sulla resistenza non sarebbe trasferibile allo stesso modo. I test del team a diverse viscosità, che hanno mostrato il risparmio sia a numeri di Reynolds alti sia bassi, sostengono l'idea che l'effetto non sia legato a un singolo regime di flusso.
Il lavoro ha anche un secondo impiego. Poiché ZBot esegue un modello di circuiti reali dello zebrafish e riproduce andature reali, i biologi possono modificare un parametro e misurarne direttamente il costo energetico. Così alcune domande passano dall'osservazione alla verifica delle relazioni di causa ed effetto.
Diversi punti restano non dimostrati. Non viene indicata l'entità del risparmio energetico, quindi non è ancora possibile valutare il guadagno pratico in termini di autonomia di un veicolo. Il meccanismo dell'attuatore è dimostrato sui servomotori, mentre l'affermazione che il muscolo del pesce segua la stessa curva a U rovesciata è sostenuta per analogia e non è stata misurata sui pesci in questo studio. I test hanno usato un solo progetto di robot in fluidi controllati. Non è stato dimostrato che lo stesso risparmio valga in mare aperto, in presenza di correnti, o su veicoli con sistemi di propulsione diversi. Lo schema di commutazione tra le andature proposto per i veicoli subacquei è una raccomandazione, non un risultato testato.