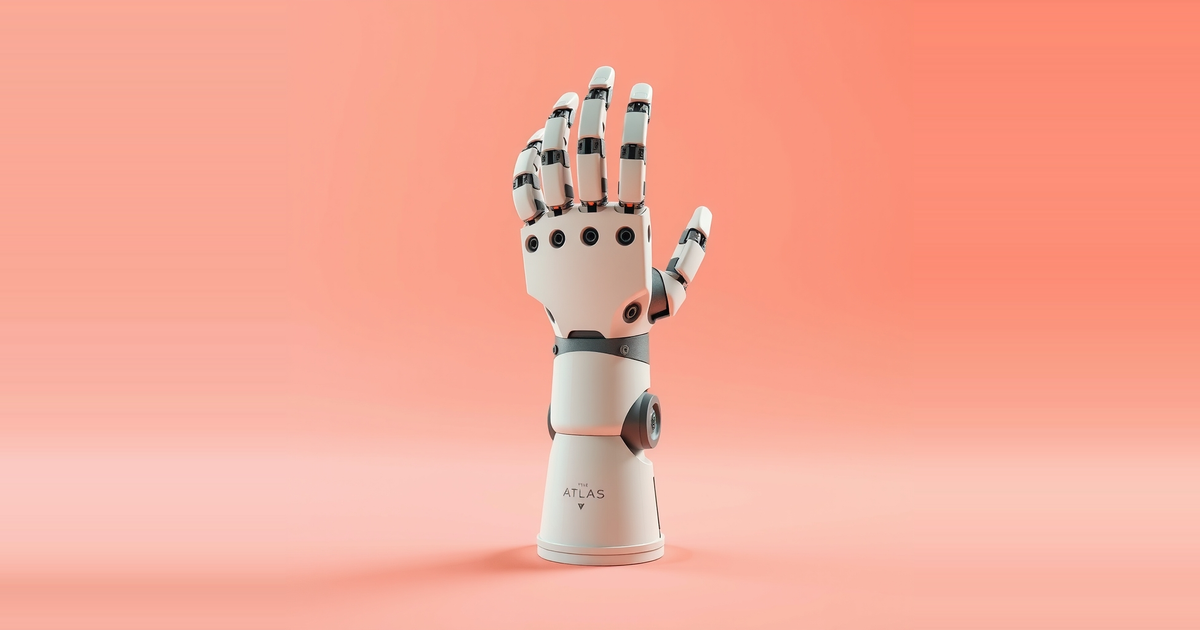
Boston Dynamics ha riprogettato la mano del robot Atlas: ora ha tre dita e un pollice, 13 gradi di libertà e nessun mignolo. La mano precedente di Atlas aveva tre dita e 7 gradi di libertà. L'azienda sostiene che il nuovo design è pensato per un uso gravoso, per riparazioni a basso costo e per una produzione nell'ordine di decine o centinaia di migliaia di unità.
Cosa cambia rispetto alla mano precedente
La precedente mano di Atlas riusciva a compiere alcune operazioni insolite con le sue tre dita, ma era hardware da ricerca, mai pensato per la produzione di massa. Il passaggio di Atlas verso il prodotto commerciale ha posto questioni che il team di ricerca prima poteva mettere da parte: come realizzare una mano che faccia tutto ciò che serve restando robusta, affidabile e conveniente.
La nuova mano risponde con una riprogettazione completa, non con l'aggiunta di un singolo dito. I gradi di libertà passano da 7 a 13. La mano ha quattro dita, tre dita e un pollice, e non cerca di somigliare a una mano umana.
Boston Dynamics elenca gli obiettivi di progetto. La mano deve gestire un'ampia gamma di compiti utili, compreso l'uso di utensili. Deve essere forte e robusta, e deve essere simulabile in modo affidabile. Deve poter essere prodotta e riparata a costi costantemente contenuti. Inoltre, il suo fattore di forma deve essere abbastanza vicino a quello di una mano umana da permettere di addestrarla con dimostrazioni umane. Avere l'aspetto estetico di una mano umana non rientra tra questi obiettivi.
Perché è sparito il mignolo e perché le dita si divaricano
Alberto Rodriguez, direttore del comportamento dei robot di Boston Dynamics, spiega che eliminare il mignolo è stata una decisione semplice. Il suo team ha passato una giornata con il mignolo fissato con del nastro all'anulare e ne ha concluso che quel dito si poteva eliminare.
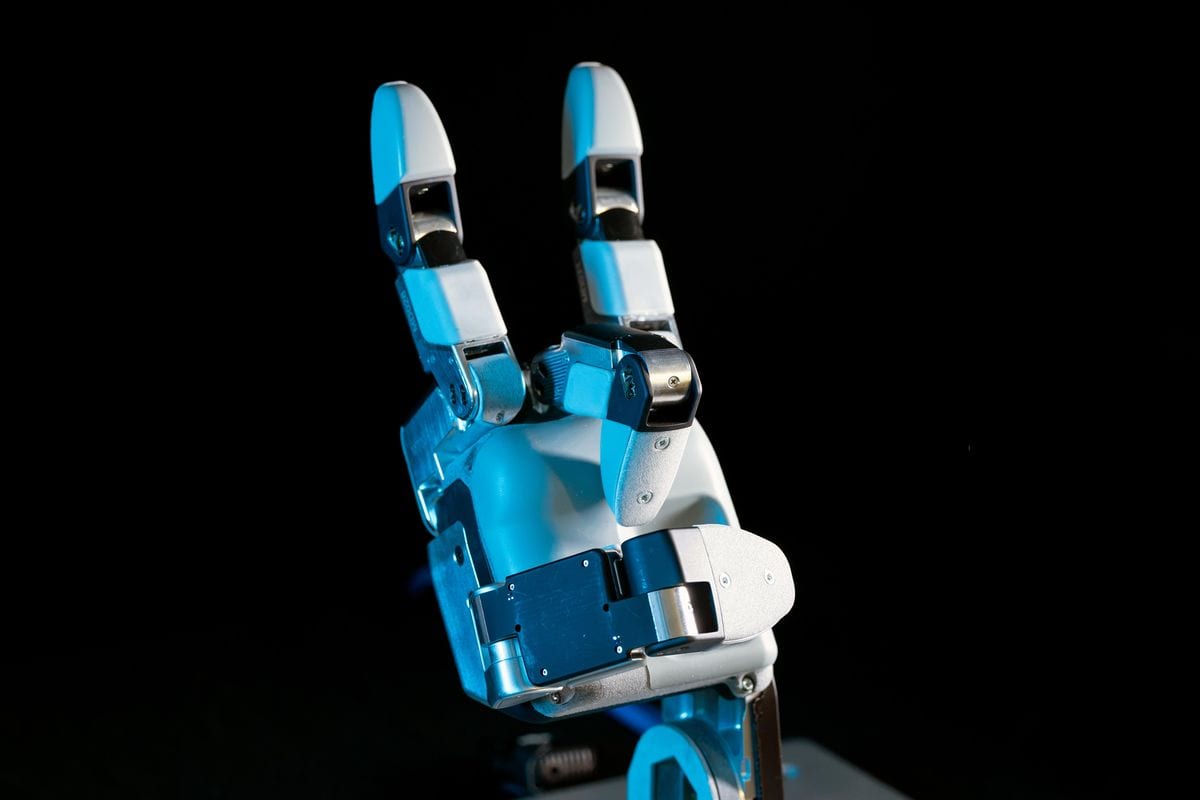
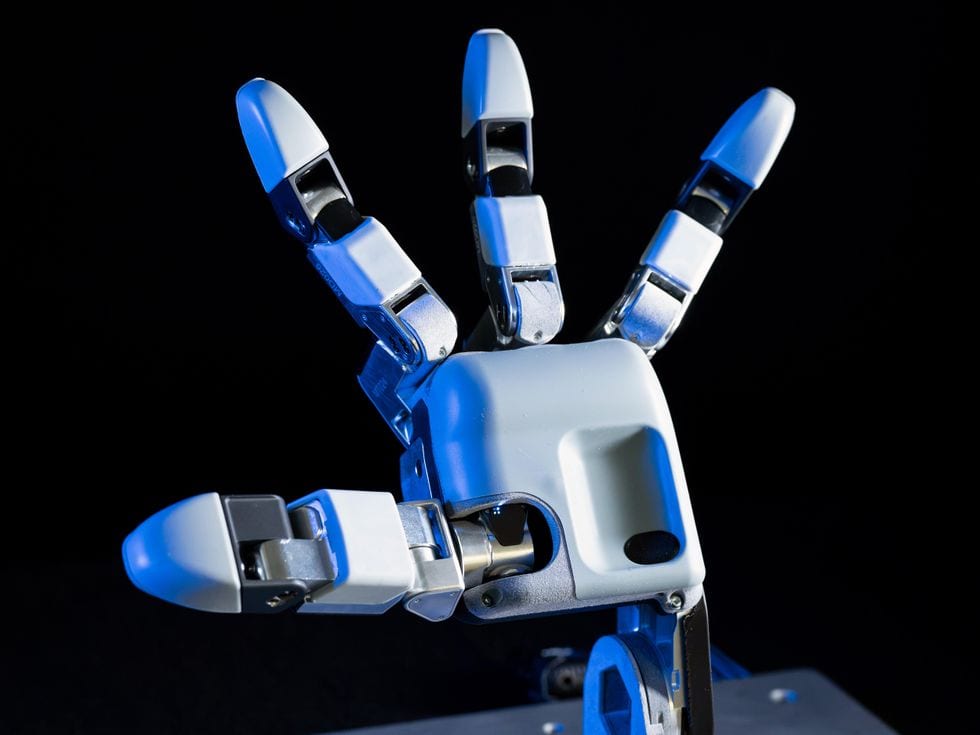
Il team ha aggiunto un quarto dito perché il lavoro lo richiedeva. Rodriguez spiega che un dito doveva poter muoversi contro un altro. La mano doveva inoltre afferrare l'impugnatura di un utensile con grilletto, categoria che comprende trapani e cannelli per saldatura. Per riuscirci, le dita possono divaricarsi.
Questa divaricazione va oltre ciò che può fare una mano umana. Secondo Rodriguez, l'apprendimento per rinforzo può scoprire usi di questi movimenti sovrumani aggiuntivi e sfruttarli. Aggiunge che, dal punto di vista del prodotto, la mano dovrebbe essere in grado di fare tutto ciò che serve all'azienda in un orizzonte prevedibile.
Attuatori progettati per riparazione e volumi
Mantenere 13 gradi di libertà, un numero inferiore rispetto alle mani più antropomorfe, consente a Boston Dynamics di usare attuatori meno numerosi, più grandi e più potenti. Gli attuatori sono collocati direttamente nelle articolazioni, in configurazione a trasmissione diretta. La trasmissione permette ai motori di essere retroguidati, così la mano può reagire a forze e contatti.
Ogni gruppo attuatore è un'unità singola, facile da sostituire. La mano non ha tendini delicati né cavi che attraversano le articolazioni e che potrebbero allungarsi e rompersi. Affidabilità, producibilità e costi sono strettamente collegati, e questa soluzione affronta tutti e tre gli aspetti insieme.
Rodriguez afferma che il team sta ora individuando quali dettagli del progetto vadano modificati per costruire 100.000 mani all'anno. Questa cifra descrive il lavoro in corso, non una produzione già avviata.
Cosa significa la mano di Atlas per il settore
La mano del robot Atlas è una scommessa deliberata contro l'aspetto prevalente delle mani dei robot umanoidi. Diverse altre aziende di umanoidi hanno realizzato mani che copiano da vicino l'anatomia umana, e alcune di queste hanno mostrato una manipolazione destra che gli osservatori più esperti giudicano notevole. L'argomento di Rodriguez è che quei progetti sacrificano affidabilità e producibilità. Concentrare tutto ciò che serve a una mano in una forma delle dimensioni di quella umana tende a renderla fragile, costosa o entrambe le cose. Per ora, questo rende tali mani adatte soprattutto a ricerca e dimostrazioni.
Boston Dynamics compie il compromesso opposto. Rinuncia all'aspetto umano e ad alcuni gradi di libertà, e guadagna moduli attuatori sostituibili, assenza di tendini e una strada verso i grandi volumi. Ogni scelta discende da un obiettivo di prodotto dichiarato, ed è ciò che rende coerente il progetto. La decisione sul mignolo è nata da una prova pratica, non da un'ipotesi su come debba apparire una mano.
Il progetto mantiene anche un legame con le capacità umane. Poiché la mano resta vicina al fattore di forma umano, le dimostrazioni umane possono ancora servire per l'addestramento. La divaricazione extra offre poi all'apprendimento per rinforzo lo spazio per trovare movimenti che una mano umana non potrebbe eseguire. Quanto bene funzionino insieme questi due percorsi di addestramento è la principale questione tecnica sollevata dal progetto.
Resta molto da dimostrare. L'annuncio, per come è stato descritto, non fornisce cifre su prezzo, peso, carico utile o forza di presa della mano. Non riporta test di durata né dati sul campo. L'affermazione che la mano possa fare tutto ciò che serve ad Atlas in un orizzonte prevedibile è una convinzione di Rodriguez, non un risultato misurato. La cifra di 100.000 unità all'anno è un obiettivo verso cui il team lavora, e le modifiche necessarie per raggiungerlo non sono ancora definite.
Anche il confronto con le mani umanoidi non è stato verificato in modo diretto. Nulla nell'annuncio dimostra che la mano di Atlas eguagli la manipolazione fine mostrata da progetti più antropomorfi. Lo stesso Rodriguez osserva che non tutte le aziende di umanoidi faranno gli stessi compromessi e che c'è spazio per la creatività nella progettazione delle mani. Il metro più utile sarà capire se mani costruite così resistono all'impiego reale e possono essere riparate e prodotte al costo dichiarato. Se gli umanoidi con mani vogliono arrivare su larga scala, qualche compromesso è inevitabile, e Boston Dynamics ha ora mostrato quali compromessi è disposta ad accettare.