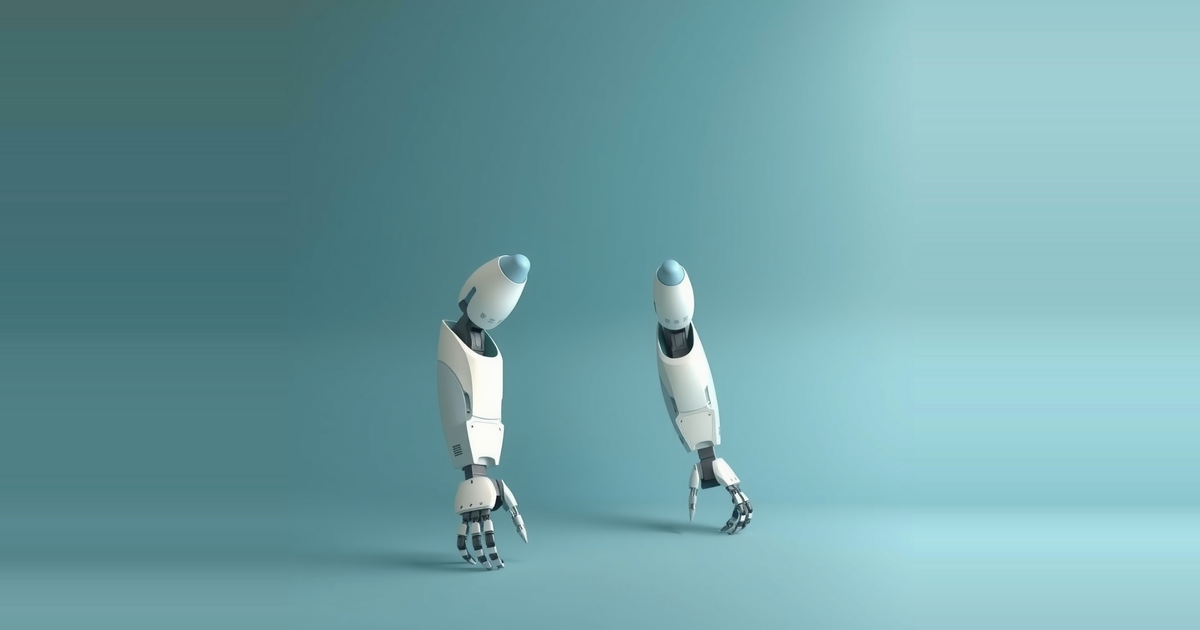
Josie Hughes, professoressa assistente presso l'École Polytechnique Fédérale de Lausanne (EPFL), ha parlato dell'uso dell'IA nella progettazione dei robot in una conversazione podcast pubblicata il 22 maggio 2026. Il tema era come l'intelligenza artificiale possa essere impiegata per sviluppare nuovi progetti di manipolatori robotici. La conduttrice, Claire, ha discusso con Hughes di questo lavoro nell'episodio 157 di un programma settimanale dedicato a robotica, IA e macchine autonome.
Di cosa si è parlato nella conversazione
Il tema dichiarato è circoscritto e preciso: la generazione di progetti di manipolatori assistita dall'IA. Il manipolatore è la parte del robot che raggiunge, afferra e movimenta gli oggetti, quindi la questione è come la forma fisica di un braccio o di una mano possa essere prodotta con l'aiuto dell'IA anziché essere disegnata interamente da un ingegnere.
La descrizione pubblicata non riporta dettagli tecnici della discussione. Non indica quali metodi di IA utilizzi Hughes, quali manipolatori siano stati realizzati né eventuali risultati dei test. Non vengono forniti dati sulle prestazioni, specifiche hardware o date di pubblicazione di progetti specifici. Questo articolo si limita quindi a quanto è noto su Hughes, sul suo laboratorio e sull'ambito dichiarato della sua ricerca.
Chi è Josie Hughes
Hughes è professoressa assistente all'EPFL, dove ha fondato il CREATE Lab nel 2021. Ha conseguito il dottorato presso il Bio-inspired Robotics Lab dell'Università di Cambridge, dove ha studiato il ruolo della passività nei manipolatori bio-ispirati.
In questo contesto, la passività indica un comportamento che deriva dalla struttura fisica del manipolatore e non dal controllo attivo. Il tema del suo dottorato si collega direttamente all'obiettivo che si pone oggi: costruire robot in cui sia il corpo a svolgere una parte maggiore del lavoro.
Paradigmi di progettazione basati sulla fisicità
La sua ricerca si concentra sullo sviluppo di nuovi paradigmi progettuali per le strutture robotiche che sfruttino la loro fisicità e le loro interazioni con l'ambiente. Si tratta di una filosofia di progetto prima ancora che di un metodo tecnico: la forma materiale del robot e il suo contatto con il mondo sono trattati come risorse da sfruttare, non come problemi che il software deve correggere.
Il lavoro copre diversi ambiti, tra cui mani robotiche, manipolatori soft e sistemi di automazione. Questi ultimi sono pensati per applicazioni legate alla sostenibilità e alla scienza.
Abbinare progetti generati dall'IA a questa filosofia è un passo logico. Se la forma e le proprietà fisiche di un manipolatore contano quanto il suo controllo, lo spazio delle forme possibili è vasto. Un approccio generativo è un modo per esplorarlo. La fonte non spiega come proceda il gruppo di Hughes, quindi il collegamento è un'inferenza basata sull'ambito di ricerca dichiarato e sul tema dell'episodio, non un risultato riportato.
Dove si colloca il tema rispetto agli altri episodi
La stessa serie di podcast ha affrontato temi affini in episodi vicini. Nell'episodio 166, Claire ha parlato con Rika Antonova dell'Università di Cambridge dell'uso dell'intelligenza artificiale per sviluppare hardware e algoritmi robotici complementari. Nell'episodio 167 ha intervistato Jan Petrš, anch'egli dell'EPFL, su nuovi progetti di robot per l'edilizia e l'architettura.
Nel loro insieme, questi episodi mostrano un filo conduttore: l'IA viene applicata alla progettazione del corpo dei robot, non solo al software che li governa. Il tema di Antonova unisce hardware e algoritmi, quello di Petrš riguarda nuovi progetti per un settore specifico, quello di Hughes i manipolatori.
Analisi: perché è importante e che cosa resta da dimostrare
L'importanza di questo filone di ricerca sta in ciò a cui l'IA viene applicata. Gran parte del dibattito pubblico sull'IA in robotica riguarda percezione, pianificazione e controllo. L'attenzione dichiarata di Hughes è invece sulla struttura del robot stesso. Se la forma di un manipolatore può essere generata anziché progettata a mano, la fase di progettazione, che tradizionalmente si è affidata all'esperienza e all'intuito degli ingegneri, diventa qualcosa che si può esplorare con il calcolo.
Questo si adatta in modo particolare alla sua enfasi sulla fisicità. I progetti che si basano sul comportamento passivo e sull'interazione con l'ambiente sono difficili da specificare a mano, perché il risultato dipende da come un corpo si comporta a contatto con il mondo. Un metodo generativo offre una via per esplorarli. Si tratta di un ragionamento basato sulle priorità di ricerca dichiarate, non di un risultato dimostrato.
Il confronto con altri lavori è limitato da ciò che è disponibile. L'episodio di Antonova descrive un'IA che sviluppa insieme hardware e algoritmi, il che suggerisce che il settore si stia orientando a trattare corpo e controllore come un unico problema. Il lavoro di Hughes, per come è descritto, si concentra sul lato del corpo, con interesse per le strutture soft e passive. I due approcci sembrano complementari, anche se la descrizione disponibile non li confronta direttamente.
Restano aperte diverse domande. La descrizione non dice quali metodi generativi vengano usati, come siano valutati i progetti generati, né se siano stati costruiti e testati su hardware reale. Non fornisce alcuna misura del confronto tra un manipolatore generato e uno progettato da una persona. Senza questi dettagli, non si può sostenere che i progetti generati dall'IA superino quelli convenzionali.
C'è poi la questione del trasferimento. Hughes indica sostenibilità e scienza come ambiti applicativi dei suoi sistemi di automazione, ma la descrizione non riporta alcun sistema effettivamente impiegato in questi campi. Non viene affrontato se i progetti generati per un compito possano essere riutilizzati per altri.
La vera prova per la progettazione di robot con l'IA sarà fisica: capire se i manipolatori generati possono essere fabbricati, funzionare in modo affidabile fuori dalla simulazione ed eguagliare o superare le alternative progettate dall'uomo in un compito definito. La conversazione segnala un interesse concreto da parte di un laboratorio con una filosofia progettuale chiara. Le prove che l'approccio produca robot migliori dovranno arrivare dai risultati pubblicati dal gruppo.