Un drone piloté par le planificateur MIGHTY a atteint 6,7 mètres par seconde lors d'essais sur robots réels, tout en évitant chaque obstacle apparu sur sa route. Conçu par des chercheurs du MIT et de l'Université de Pennsylvanie, le système assure la planification de trajectoire du drone en réagissant aux obstacles en quelques millisecondes, tout en conservant une trajectoire fluide et un temps de parcours court.
MIGHTY s'exécute sur l'ordinateur et les capteurs embarqués du robot. Il est open source et ne dépend pas de logiciels propriétaires dont la licence peut coûter des centaines de milliers de dollars. Les travaux sont publiés dans IEEE Robotics and Automation Letters.
Le premier auteur est Kota Kondo, doctorant en aéronautique et astronautique au MIT. Il cosigne l'étude avec Yuwei Wu, doctorant à l'Université de Pennsylvanie, et Vijay Kumar, professeur à Penn. L'auteur senior est Jonathan P. How, professeur titulaire de la chaire Ford en aéronautique et astronautique au MIT et chercheur principal au Laboratory for Information and Decision Systems ainsi qu'à l'Aerospace Controls Laboratory.
Le problème d'un temps de parcours fixé à l'avance
Un planificateur de trajectoire est le logiciel qui détermine le chemin qu'un robot suit pour aller d'un point à un autre. Pour un drone qui pénètre dans un bâtiment effondré après un séisme, le planificateur doit s'adapter rapidement à des obstacles soudains tout en restant orienté vers son objectif.
Les outils existants imposent un compromis. Certains systèmes commerciaux génèrent rapidement des trajectoires fluides, mais coûtent des centaines de milliers de dollars. Les solutions open source sont souvent moins performantes que ces solveurs commerciaux, ou difficiles à prendre en main.
De nombreux planificateurs open source commencent par estimer la durée du trajet, puis cherchent le meilleur chemin dans ce temps imparti. Les trajectoires se calculent ainsi très vite, mais au prix d'une contrepartie. Si le drone doit faire un large détour pour contourner un obstacle, il peut devoir accélérer pour respecter son budget temps. Or une vitesse plus élevée rend l'évitement d'un danger soudain plus difficile.
Comment MIGHTY planifie une trajectoire
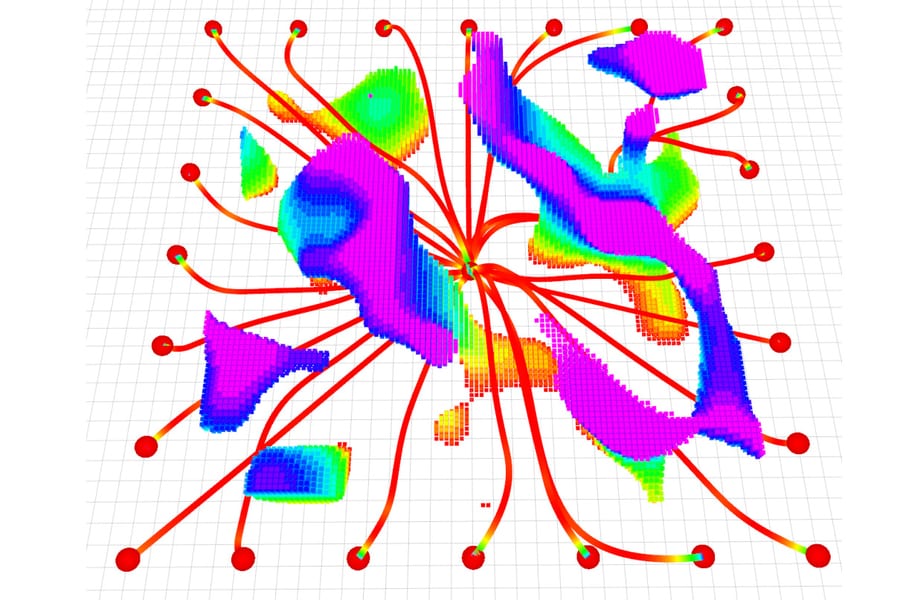
MIGHTY s'appuie sur une technique mathématique appelée spline d'Hermite. Elle optimise en une seule étape la trajectoire de vol et le temps de parcours. Il en résulte une trajectoire fluide, que l'on peut contrôler avec précision.
Résoudre l'espace et le temps conjointement conduit à un problème d'optimisation bien plus vaste. Selon Kota Kondo, ce problème de plus grande taille est plus difficile à résoudre dans un délai réaliste. Pour limiter ce surcoût de calcul, MIGHTY ne construit pas chaque trajectoire de zéro. Il part d'une estimation initiale de la trajectoire, puis l'affine par optimisation itérative, à l'aide d'une carte de la scène élaborée à partir des capteurs lidar du drone.
« On peut deviner correctement ce que doit être la trajectoire, ce qui est beaucoup plus rapide que de la générer entièrement à partir de rien », explique Kota Kondo.
Kota Kondo souligne aussi que le planificateur est autonome. « Avec MIGHTY, tout est intégré dans un seul bloc. Il n'a besoin de communiquer avec aucun autre logiciel pour obtenir une solution. Cela nous permet d'être encore plus rapides que certains solveurs commerciaux », indique-t-il.
Ce que les essais ont montré
Dans les expériences en simulation, MIGHTY a nécessité environ 90 % du temps de calcul des méthodes de pointe. Il a atteint sa destination en toute sécurité environ 15 % plus vite que ces approches. Lors des essais sur robots réels, il a atteint 6,7 mètres par seconde et a évité tous les obstacles rencontrés.
Les chercheurs citent plusieurs applications au-delà de la recherche et du sauvetage. Parmi elles figurent la livraison du dernier kilomètre en ville, où les drones doivent éviter bâtiments, câbles et piétons, ainsi que l'inspection industrielle de structures complexes comme les éoliennes.
La prochaine étape pour l'équipe : faire piloter plusieurs robots à la fois par MIGHTY et multiplier les essais en vol dans des environnements difficiles. Elle entend continuer à améliorer le système open source en tenant compte des retours des utilisateurs. La recherche a été financée en partie par l'Army Research Laboratory des États-Unis et par la Defense Science and Technology Agency de Singapour.
Davide Scaramuzza, professeur et directeur du Robotics and Perception Group de l'Université de Zurich, n'a pas participé à ces travaux. Selon lui, MIGHTY remet en question la représentation même de la trajectoire. Il rappelle que les splines d'Hermite ont déjà servi en SLAM visuel (localisation et cartographie simultanées), et que l'optimisation conjointe de la géométrie du chemin, du temps, de la vitesse et de l'accélération, tout en préservant un contrôle local, donne aux robots davantage de latitude pour calculer des mouvements rapides et dynamiquement réalisables dans des espaces encombrés.
Analyse : ce que cela change et ce qui reste à prouver
L'intérêt principal de ce résultat tient à la combinaison de propriétés, plus qu'à un chiffre isolé. Le calcul rapide, les trajectoires fluides et l'exécution embarquée avaient chacun déjà été obtenus. L'avancée annoncée consiste à les réunir sans solveur commercial. Cette dépendance représentant un coût de plusieurs centaines de milliers de dollars, la supprimer change la donne pour qui peut reproduire et prolonger ces travaux. Les universités et les petites entreprises qui ne pouvaient pas s'offrir ces solveurs disposent désormais d'une référence compétitive pour leurs comparaisons.
Le choix de conception est également pertinent. Un temps de parcours fixe oblige le drone à accélérer après un détour, c'est-à-dire au moment précis où un obstacle soudain est le plus difficile à éviter. Optimiser conjointement le temps et la trajectoire traite directement ce couplage. L'étape d'estimation initiale suivie d'un affinage explique comment le planificateur garde un problème plus vaste sous contrôle. Le raisonnement est cohérent et concorde avec les résultats de simulation annoncés.
Plusieurs points restent à démontrer. Les gains en simulation sont modestes : environ 90 % du temps de calcul et une arrivée environ 15 % plus rapide. Ce sont des améliorations par rapport à l'état de l'art, pas des ruptures. Les chiffres publiés ne précisent pas quelles méthodes ont été comparées : impossible donc de savoir comment MIGHTY se place face à tel ou tel solveur commercial. L'affirmation selon laquelle il serait plus rapide que certains solveurs commerciaux vient du premier auteur, et la comparaison qui l'étaye n'est pas détaillée.
Le résultat sur robots réels, 6,7 mètres par seconde sans aucun obstacle percuté, est encourageant. Le nombre de vols, les types d'obstacles et les environnements ne sont toutefois pas précisés. On ignore aussi comment le planificateur se comporte dans les environnements denses, encombrés et privés de GPS que suppose le scénario du séisme. Les chercheurs eux-mêmes citent parmi leurs perspectives davantage d'essais en vol dans des environnements difficiles, ce qui laisse penser que les tests restent limités.
Le pilotage multirobot reste lui aussi à venir. Les déploiements de recherche et sauvetage mobiliseraient probablement plus d'un drone, et MIGHTY n'a pas encore démontré sa capacité à les coordonner. L'adoption de l'open source dépendra de la capacité d'utilisateurs extérieurs à retrouver les performances annoncées sur leur propre matériel, et l'équipe indique qu'elle s'appuiera sur leurs retours pour améliorer le système. Ces tests indépendants diront davantage sur la valeur de MIGHTY que ce premier article.