Un dron que vuela con el planificador MIGHTY alcanzó 6,7 metros por segundo en pruebas con robots reales y esquivó todos los obstáculos que aparecieron en su camino. El sistema, desarrollado por investigadores del MIT y de la Universidad de Pensilvania, aborda la planificación de trayectorias de UAV reaccionando a los obstáculos en milisegundos, y mantiene una ruta de vuelo suave y un tiempo de recorrido corto.
MIGHTY se ejecuta en la computadora y los sensores a bordo del robot. Es de código abierto y no depende de paquetes de software propietarios que pueden costar cientos de miles de dólares. El trabajo se publica en IEEE Robotics and Automation Letters.
El autor principal es Kota Kondo, estudiante de posgrado en aeronáutica y astronáutica del MIT. Lo acompañan Yuwei Wu, estudiante de posgrado de la Universidad de Pensilvania, y Vijay Kumar, profesor de Penn. El autor sénior es Jonathan P. How, profesor Ford de aeronáutica y astronáutica en el MIT e investigador principal del Laboratory for Information and Decision Systems y del Aerospace Controls Laboratory.
El problema del tiempo de recorrido fijo
Un planificador de trayectorias es el software que decide la ruta que sigue un robot para ir de un punto a otro. Para un dron que entra en un edificio colapsado tras un terremoto, el planificador debe ajustarse rápidamente a obstáculos repentinos y, aun así, mantener el rumbo hacia su objetivo.
Las herramientas actuales obligan a elegir. Algunos sistemas comerciales generan trayectorias suaves con rapidez, pero cuestan cientos de miles de dólares. Las alternativas de código abierto suelen rendir menos que esos solucionadores comerciales o son difíciles de usar.
Muchos planificadores de código abierto comienzan estimando cuánto durará el viaje. Después buscan la mejor ruta dentro de ese tiempo fijo. Así las trayectorias se calculan rápido, pero tiene un costo. Si el dron debe desviarse mucho para rodear un obstáculo, quizá necesite acelerar para cumplir con el tiempo previsto. Una mayor velocidad dificulta esquivar peligros repentinos.
Cómo planifica MIGHTY la ruta
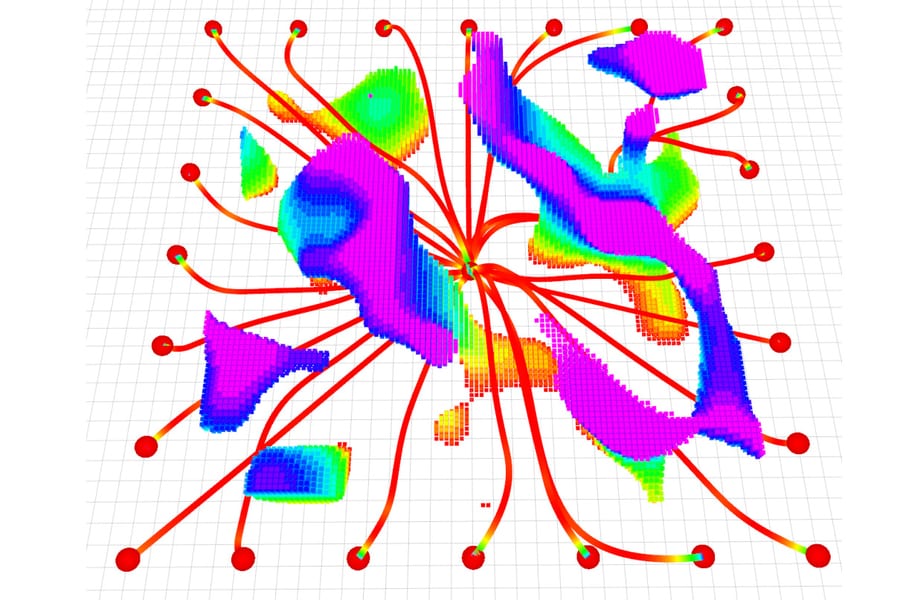
MIGHTY emplea una técnica matemática llamada spline de Hermite. Optimiza la ruta de vuelo y el tiempo de recorrido de forma conjunta, en un solo paso. El resultado es una trayectoria suave que se puede controlar con precisión.
Resolver espacio y tiempo a la vez genera un problema de optimización mucho mayor. Kondo explicó que ese problema más grande es más difícil de resolver en un tiempo viable. Para reducir esa carga, MIGHTY no construye cada trayectoria desde cero. Hace una estimación inicial de la trayectoria y luego la refina mediante optimización iterativa, usando un mapa de la escena creado con los sensores lidar del dron.
"Podemos hacer una buena estimación de cómo debería ser la trayectoria, y eso es mucho más rápido que generarlo todo desde cero", dijo Kondo.
Kondo añadió que el planificador es autónomo. "Con MIGHTY, todo está integrado en una sola pieza. No necesita comunicarse con ningún otro software para obtener una solución. Eso nos ayuda a ser incluso más rápidos que algunos de los solucionadores comerciales", afirmó.
Qué mostraron las pruebas
En experimentos de simulación, MIGHTY necesitó cerca del 90 % del tiempo de cómputo de los métodos de vanguardia. Llegó a su destino de forma segura alrededor de un 15 % más rápido que esos enfoques. En pruebas con robots reales, alcanzó 6,7 metros por segundo y esquivó todos los obstáculos que surgieron.
Los investigadores mencionan varios usos más allá de la búsqueda y el rescate. Entre ellos, la entrega de última milla en ciudades, donde los drones deben evitar edificios, cables y personas, y la inspección industrial de estructuras complejas como los aerogeneradores.
Como siguiente paso, el equipo quiere que MIGHTY controle varios robots a la vez y realizar más experimentos de vuelo en entornos difíciles. Planean seguir mejorando el sistema de código abierto a partir de los comentarios de los usuarios. La investigación fue financiada en parte por el Laboratorio de Investigación del Ejército de Estados Unidos y la Agencia de Ciencia y Tecnología de Defensa de Singapur.
Davide Scaramuzza, profesor y director del Robotics and Perception Group de la Universidad de Zúrich, no participó en el trabajo. Dijo que MIGHTY replantea la propia representación de la trayectoria. Señaló que los splines de Hermite ya se han usado en SLAM visual (localización y mapeo simultáneos), y que la optimización conjunta de la geometría de la ruta, los tiempos, la velocidad y la aceleración, manteniendo el control local, da a los robots más libertad para calcular movimientos rápidos y dinámicamente viables en espacios con muchos obstáculos.
Análisis: qué cambia y qué sigue sin comprobarse
Lo más valioso de este resultado es la combinación de propiedades, no una cifra aislada. El cómputo rápido, las rutas suaves y la ejecución a bordo ya se habían logrado por separado. El avance reportado consiste en reunirlos sin un solucionador comercial. Como esa dependencia cuesta cientos de miles de dólares, eliminarla cambia quién puede reproducir y ampliar el trabajo. Universidades y pequeñas empresas que no podían costear esos solucionadores ahora pueden comparar contra una referencia competitiva.
La decisión de diseño también encaja con el problema. Un tiempo de recorrido fijo obliga al dron a acelerar tras un desvío, justo cuando un obstáculo repentino es más difícil de evitar. Optimizar tiempo y ruta de forma conjunta aborda ese acoplamiento de manera directa. El paso de estimación inicial y refinamiento explica cómo el planificador mantiene manejable el problema más grande. El razonamiento es coherente y concuerda con los resultados de simulación reportados.
Varios puntos siguen sin comprobarse. Las mejoras en simulación son modestas: cerca del 90 % del tiempo de cómputo y una llegada alrededor de un 15 % más rápida. Son mejoras sobre el estado del arte, no saltos radicales. Las cifras reportadas no indican qué métodos se compararon, así que el lector no puede saber cómo se ubica MIGHTY frente a un solucionador comercial concreto. La afirmación de que es más rápido que algunos solucionadores comerciales proviene del autor principal, y la comparación que la respalda no se detalla.
El resultado con robots reales, 6,7 metros por segundo esquivando todos los obstáculos, es alentador. No se indican el número de vuelos, los tipos de obstáculos ni los entornos. Tampoco está claro cómo se comporta el planificador en los entornos densos, saturados de obstáculos y sin GPS que implica el escenario del terremoto. Los propios investigadores señalan como trabajo futuro más experimentos de vuelo en entornos difíciles, lo que sugiere que las pruebas aún son limitadas.
El control de múltiples robots también queda pendiente. Los despliegues de búsqueda y rescate probablemente involucrarían más de un dron, y aún no se ha demostrado que MIGHTY pueda coordinarlos. La adopción del código abierto dependerá de que usuarios externos logren igualar el rendimiento reportado en su propio hardware, y el equipo ha dicho que se apoyará en los comentarios de los usuarios para mejorar el sistema. Esas pruebas externas dirán más sobre el valor de MIGHTY que el primer artículo.