Un microvoilier de 150 microgrammes peut produire une poussée ascendante uniquement grâce au son, à l'aide de trois cavités creuses microscopiques imprimées dans son corps en polymère. Il fait partie de plusieurs drones et véhicules à propulsion sonore conçus par le laboratoire MicroBioRobotic Systems (MICROBS), dont les travaux paraissent dans Science Advances sous le titre « Acoustic resonators as wireless actuators in air for small-scale robots ». Junsun Hwang en est le premier auteur, et Selman Sakar, responsable du laboratoire, a dirigé le projet.
Comment le ronflement d'une bouteille devient poussée
Le principe repose sur la résonance de Helmholtz. Lorsque l'air passe au-dessus de l'ouverture d'une cavité, comme une bouteille en verre, l'air emprisonné à l'intérieur oscille d'avant en arrière. À certaines fréquences, cette oscillation s'amplifie nettement, ce qui produit le son grave bien connu d'une bouteille sur laquelle on souffle.
L'équipe a fabriqué des cavités creuses, rondes ou en forme de cloche, qui exploitent cet effet. Lorsque les ondes sonores excitent l'air à l'intérieur, l'air oscillant s'échappe de la cavité sous la forme d'un jet concentré. L'air qui y revient est plus diffus. Ce déséquilibre produit une poussée nette, capable de propulser un petit véhicule dans une direction donnée.
Les approches antérieures utilisaient les ondes sonores pour faire léviter des objets passifs en plein air. Dans ces systèmes, c'est le son qui pousse l'objet. Ici, l'objet convertit lui-même le son en force propulsive. Selon Selman Sakar, ces dispositifs sont des résonateurs acoustiques accordés pour capter le son à des fréquences précises afin de produire une poussée directionnelle et un mouvement maîtrisé.
Les cavités peuvent être réalisées dans plusieurs matériaux, notamment les plastiques courants d'impression 3D, des polymères souples de type caoutchouc et le verre.
Des bateaux accordés sur des fréquences différentes
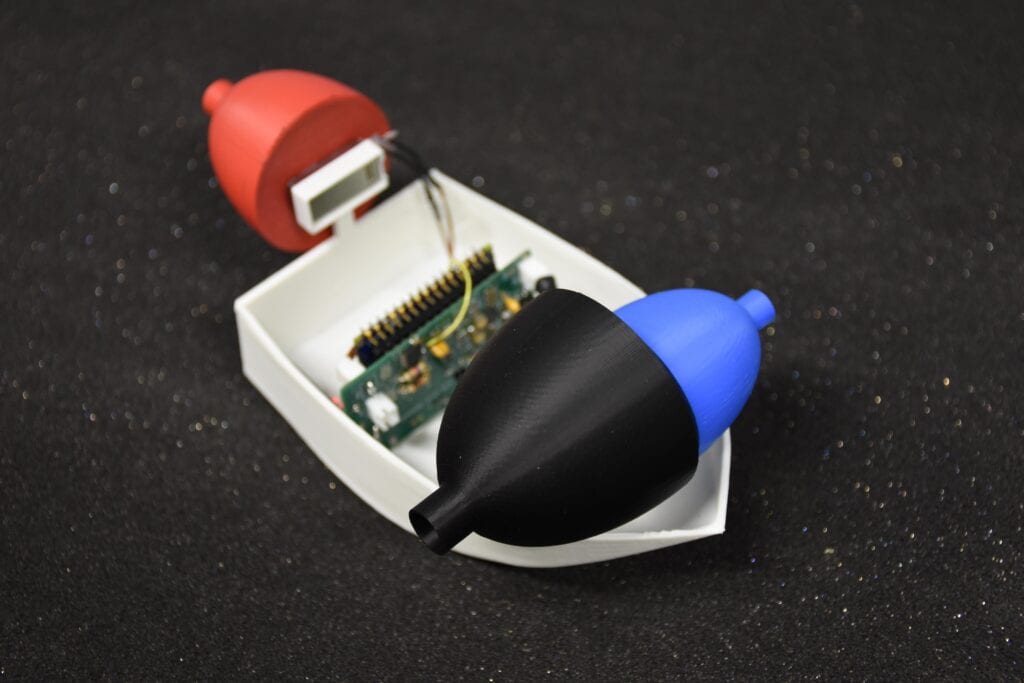
À l'échelle du centimètre, les chercheurs ont construit des bateaux miniatures embarquant jusqu'à trois cavités. Chaque cavité était accordée sur une fréquence audible différente et orientée de façon à pousser le bateau dans une direction précise.
Un haut-parleur fournissait le son. En changeant la fréquence émise, l'équipe choisissait la cavité à activer. Cela a permis de déplacer les bateaux, de les diriger autour d'obstacles et de les programmer pour une navigation autonome. Le pilotage venait du choix de la fréquence, et non d'un équipement embarqué.
Des micro-aéronefs fabriqués par nano-impression
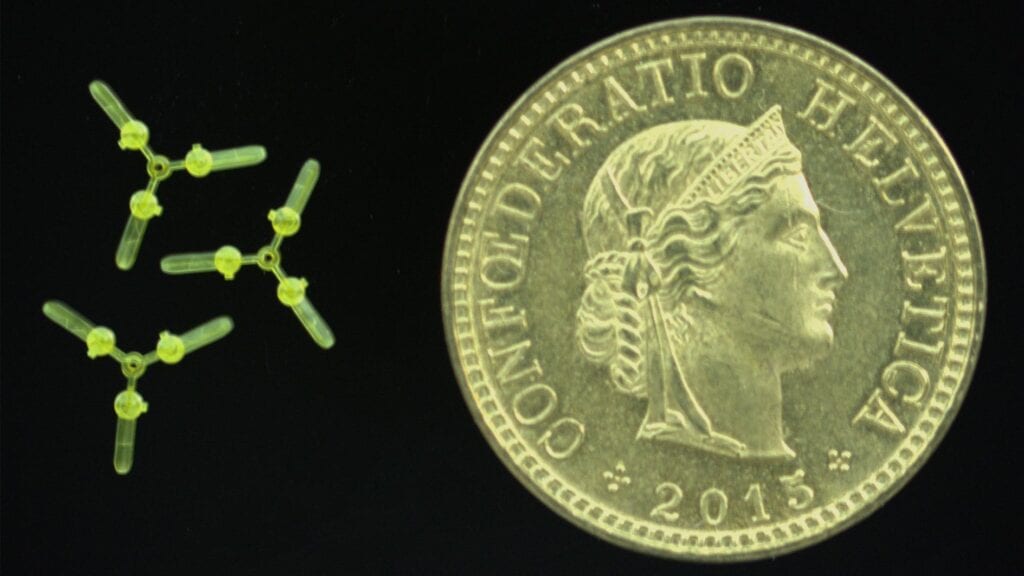
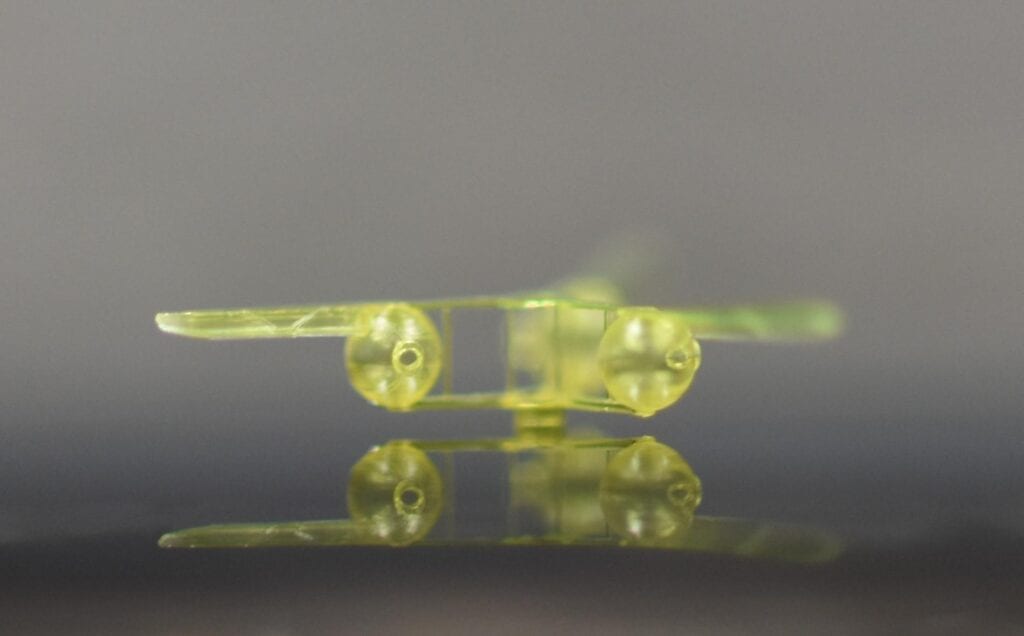
Pour les dispositifs plus petits, l'équipe a eu recours à une technique d'impression 3D à l'échelle nanométrique afin de fabriquer des micro-aéronefs. Ce sont des véhicules volants ultralégers dont les trois cavités microscopiques sont intégrées directement à la structure en polymère. Contrairement aux bateaux, ils étaient actionnés à des fréquences ultrasonores, inaudibles pour l'être humain.
Les chercheurs décrivent deux conceptions. La première, d'un poids de 150 microgrammes, utilisait ses cavités pour produire une poussée directement ascendante, à la manière d'une fusée. La seconde associait les cavités à de minuscules pales. Celles-ci tournaient jusqu'à 13 000 tours par minute et généraient une portance aérodynamique stable, comparable à celle d'un hélicoptère.
Ce que la conception supprime, et la suite
Ces dispositifs n'ont ni moteur, ni engrenage, ni composant magnétique. Ils reposent uniquement sur des cavités creuses, ce qui permet de les fabriquer très petits et très légers avec diverses méthodes d'impression 3D. Selon Junsun Hwang, le concept se prête à une miniaturisation plus poussée, ce qui ouvrirait la voie à des conceptions plus avancées en robotique et en aéronautique.
Selman Sakar évoque une prochaine étape possible : intégrer plusieurs structures sensibles au son dans un même dispositif souple, chacune réagissant à une fréquence différente. Certaines parties du dispositif pourraient alors se déplacer, se plier ou vibrer. Il estime que cela pourrait déboucher sur des dispositifs robotiques aérodynamiques capables de changer de forme en réponse au son.
Analyse : ce que cela change et ce qui reste à prouver
L'enjeu principal tient à l'endroit où se produit l'actionnement. Dans la plupart des petits robots, l'actionneur est un composant distinct, comme un moteur ou un aimant, et sa masse comme sa complexité fixent un plancher à la taille minimale de la machine. Dans ces drones à propulsion sonore, l'actionneur est la forme même du corps. Supprimer le moteur supprime ce plancher, et c'est ce qui rend possible un micro-aéronef de 150 microgrammes.
Le principe d'adressage par fréquence mérite aussi l'attention. Chaque cavité répond à sa propre fréquence : une seule source sonore peut donc commander plusieurs directions de poussée sans aucune électronique embarquée. Les bateaux le montrent directement. Trois cavités, trois fréquences et trois directions de poussée ont suffi pour contourner des obstacles. C'est une forme de commande simple, et sans fil par construction.
La comparaison avec la lévitation acoustique est éclairante. Les techniques de lévitation agissent de l'extérieur sur des objets passifs, qui n'ont donc aucune prise sur leur propre déplacement. Un véhicule à résonateurs façonne lui-même sa réponse au champ sonore. Les travaux rapportés montrent que cette distinction permet d'obtenir un mouvement maîtrisé, aussi bien pour des bateaux à la surface de l'eau que pour des micro-aéronefs en vol.
Plusieurs questions restent ouvertes, et la source n'y répond pas. Elle ne donne aucun chiffre sur la charge utile, la durée de vol, l'altitude ou les niveaux sonores nécessaires pour soulever les micro-aéronefs. Elle ne précise pas à quelle distance le haut-parleur peut se trouver du véhicule, ni avec quelle précision un micro-aéronef peut être dirigé. Les bateaux ont été dirigés et ont navigué, mais les résultats sur les micro-aéronefs sont décrits en termes de poussée et de portance, et non de trajectoires de vol contrôlées. Ces lacunes comptent, car un dispositif qui exige une source sonore puissante et proche reste cantonné au laboratoire ou à un environnement conçu sur mesure.
Les structures capables de changer de forme évoquées par Selman Sakar relèvent d'un objectif affiché, pas d'un résultat. Le dispositif souple à résonateurs multiples n'a pas été présenté comme réalisé. L'affirmation la plus solide que permettent les données est que des cavités accordées peuvent servir d'actionneurs sans fil à petite échelle dans l'air. La capacité de ces drones à propulsion sonore à sortir du laboratoire dépend des chiffres que l'article doit encore fournir sur la puissance, la portée et le pilotage.