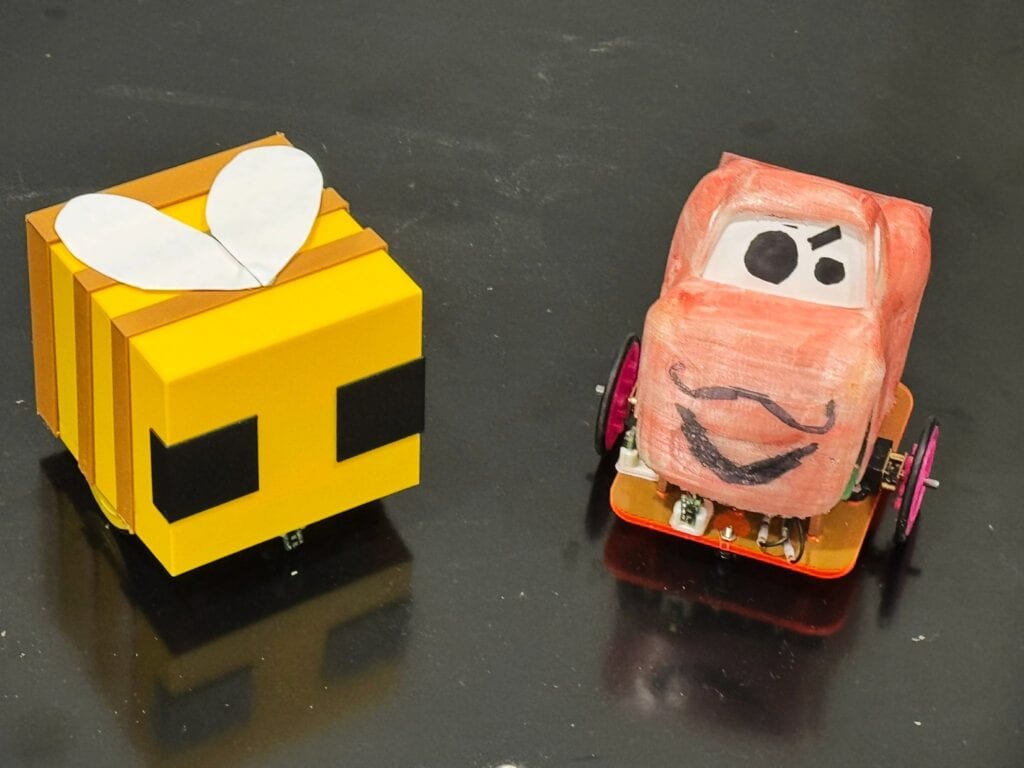
Une boîte de composants et un châssis découpé au laser : c'était le point de départ de chaque équipe au hackathon robotique MicroMaze UK RAS STEPS, organisé du 25 au 27 août à l'Institute for Safe Autonomy de l'université de York. Trois jours plus tard, une équipe de trois personnes disposait d'un petit robot autonome capable de se frayer un chemin dans un labyrinthe. Le hackathon MicroMaze demandait aux participants de construire eux-mêmes leur machine, puis de la tester dans des labyrinthes de plus en plus difficiles au fil de l'événement.
Le défi et la construction
La mission : construire un petit robot autonome et le maintenir en état de marche à travers des labyrinthes de plus en plus ardus. L'objectif était énoncé simplement, mais le travail n'avait rien de simple. Les participants devaient transformer un kit en une machine capable de percevoir son environnement et de se déplacer seule.
Le matériel et les logiciels étaient modestes et bien définis. Les équipes disposaient de capteurs, de moteurs, d'une carte Raspberry Pi Pico W et de MicroPython. Le châssis était découpé au laser. Cet ensemble couvre la boucle de base de tout robot mobile : percevoir, décider et agir. À cette échelle, chaque maillon de la chaîne est visible pour celui qui construit.
L'équipe de ce participant comptait trois membres : lui-même, Emily et Joolz. Ils ne s'étaient jamais rencontrés avant l'événement. En trois jours, ils sont passés de pièces détachées à un robot capable de réussir un parcours de labyrinthe. Le chemin a été jalonné de nombreuses séances de débogage et d'essais ratés. L'équipe voyait souvent le robot faire ce qu'il n'était pas censé faire, et devait comprendre pourquoi.
La source ne précise ni les dimensions des labyrinthes, ni les règles de notation, ni les types de capteurs, ni le nombre d'équipes. Elle ne dit pas non plus comment le robot de l'équipe s'est comporté face aux labyrinthes les plus difficiles. Elle indique seulement que le robot pouvait traverser un labyrinthe.
Le cadre et les participants
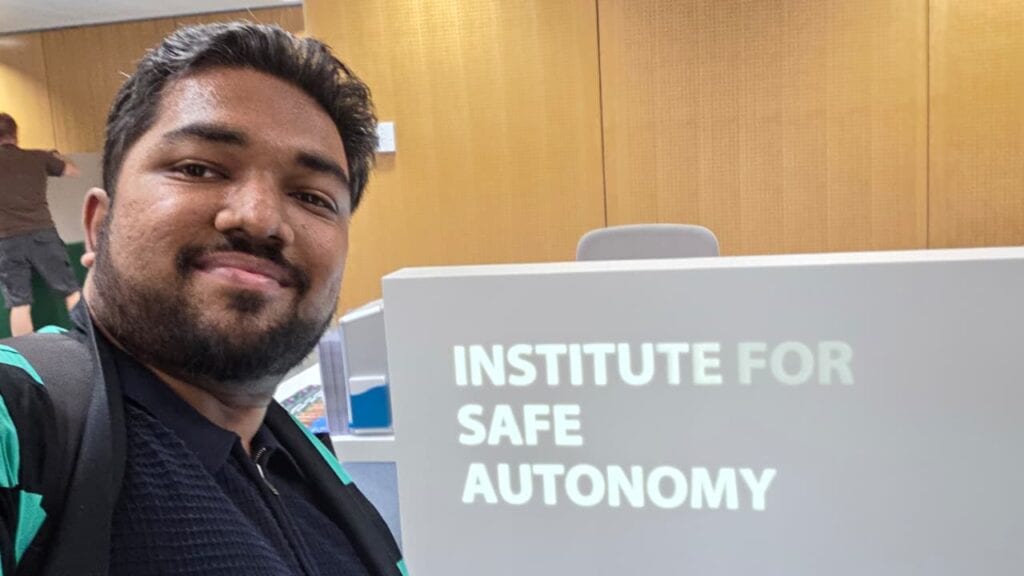
Le hackathon s'est tenu à l'Institute for Safe Autonomy de l'université de York. Le participant a décrit ce lieu comme un cadre idéal pour demander à une salle de techniciens et d'ingénieurs de faire obéir un minuscule robot autonome. Le nom de l'institut renvoie à son domaine : les systèmes autonomes qui se comportent de façon sûre, et un robot de labyrinthe en est une version miniature.
Rob Woolley a organisé l'événement. Le participant l'a remercié, ainsi que l'Institute for Safe Autonomy, l'université de York et l'ensemble de l'équipe UK RAS STEPS, pour avoir créé des opportunités destinées aux Research Technical Professionals (professionnels techniques de la recherche). Ce public compte. Ces professionnels conçoivent, exploitent et maintiennent les systèmes techniques dont dépend la recherche, et disposent souvent de moins d'événements dédiés que les chercheurs académiques.
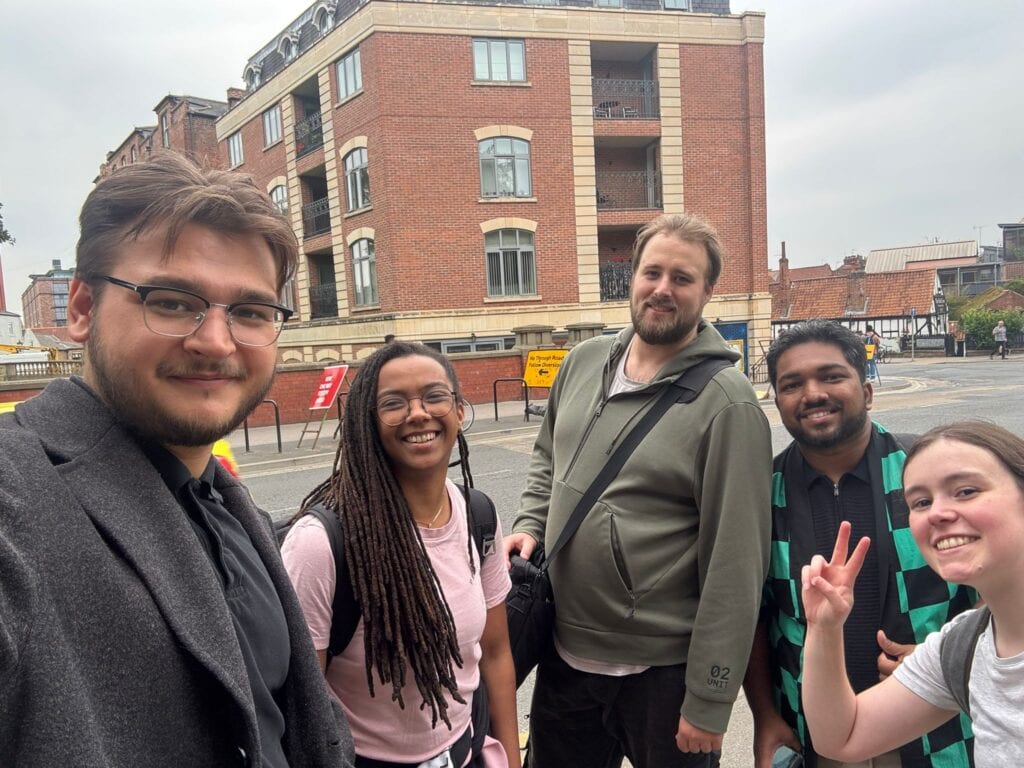
L'aspect humain de l'événement a suscité autant de commentaires que l'ingénierie. Le dernier jour, Michael Smith, Eugen Guritanu, Emily, Joolz et le participant ont passé la journée à flâner dans York, à manger et à discuter. Le participant écrit qu'on arrive à ce genre d'événement en ne connaissant presque personne et que, en quelques jours, on se retrouve à débattre de la meilleure façon de réparer un problème, à échanger des anecdotes et à prévoir de se revoir.
Le participant place ce résultat au-dessus du travail technique. Selon son récit, les trois membres de l'équipe sont passés du statut d'inconnus à celui d'amis au fil de la construction, du débogage et des essais ratés. Il ajoute que les meilleures choses construites lors de tels événements ne sont pas toujours celles qui étaient prévues.
Ce que l'événement révèle des hackathons de petits robots
Plusieurs enseignements découlent de ce qui est rapporté. L'événement a duré trois jours, s'est appuyé sur un kit identique et a confié la même mission à chaque équipe. Ces contraintes maintiennent un seuil d'entrée bas. Un châssis commun et une carte de contrôle partagée permettent aux équipes de consacrer leur temps à l'intégration et au réglage, plutôt qu'à la recherche de composants.
Le choix de la Raspberry Pi Pico W et de MicroPython mérite d'être souligné. MicroPython est une version du langage Python conçue pour les petits microcontrôleurs. Son usage permet à un participant qui connaît Python d'écrire le code d'un robot sans apprendre une chaîne d'outils embarqués plus bas niveau. Il s'agit d'une déduction fondée sur l'usage courant de ces outils, et non d'une affirmation de la source sur l'événement, mais elle colle bien à un format de trois jours où le temps est compté.
Le format labyrinthe offre aussi un moyen clair de mesurer la progression. Un robot sort du labyrinthe ou n'en sort pas. Des labyrinthes de plus en plus difficiles donnent aux équipes une raison de continuer à améliorer la même machine plutôt que de s'arrêter à une première version fonctionnelle.
Analyse : l'intérêt d'un petit événement, et ce qu'il laisse en suspens
La principale valeur de cet événement tient à son public. Il s'adressait aux professionnels techniques de la recherche sous la bannière UK RAS STEPS, et associait robotique pratique et temps consacré à tisser des relations de travail. Le récit du participant laisse penser que le second volet a fonctionné. Trois personnes qui venaient de se rencontrer ont terminé en équipe soudée, désireuse de rester en contact. Pour un secteur qui repose sur le personnel technique pour faire tourner les robots, ce type de réseau est un résultat concret, même s'il est difficile à chiffrer.
Le choix du lieu est lui aussi cohérent avec le contenu. Un labyrinthe est un environnement fermé et simplifié, ce qui en fait un bon moyen d'introduire l'autonomie et ses modes de défaillance. Quand un robot se comporte mal dans un labyrinthe, la cause est généralement identifiable : une lecture de capteur, un réglage de moteur ou une ligne de code. Déboguer cette chaîne en trois jours installe des réflexes qui se transposent à des systèmes plus grands, où un comportement inattendu a des conséquences plus lourdes. Tenir l'événement dans un institut consacré à l'autonomie sûre rend ce lien évident, même si la source ne dit pas que le programme abordait directement les questions de sécurité.
Comparé aux grandes compétitions de robotique, ce format reste petit et peu coûteux en composants. Il ne repose ni sur du matériel sur mesure ni sur de gros budgets, et l'approche par kit permet aux débutants de participer. La contrepartie est qu'un kit imposé limite la liberté de conception des équipes. La source ne donne ni résultats ni classement : impossible donc de juger quelle variété de performances le format a produite.
Beaucoup de questions restent ouvertes. Le témoignage provient d'un seul participant et relate une expérience personnelle, pas des résultats mesurés. Il n'indique pas combien d'équipes ont participé, combien de robots ont franchi les labyrinthes les plus difficiles, ni si les participants ont réutilisé ces compétences dans leur travail. Il ne dit pas non plus si les amitiés nouées déboucheront sur de futures collaborations, même si le participant évoque l'envie de se revoir. Savoir si l'événement influence les carrières ou la production des professionnels techniques de la recherche ne pourra se juger que sur la base d'un suivi qui n'a pas encore été rapporté.
On peut seulement en tirer un constat plus modeste. En trois jours, une équipe d'inconnus a construit un robot de labyrinthe fonctionnel à partir d'un kit, et le participant retient surtout les personnes rencontrées comme résultat le plus durable. Pour un événement destiné à une communauté professionnelle souvent négligée, c'est un premier signe crédible. Mesurer un effet plus large exigerait des données sur la participation, la réussite et les collaborations ultérieures.