Tres pequeños rovers de la NASA aterrizarán en la cara visible de la Luna con una sola instrucción: averigüen entre ustedes cómo explorar un tramo de terreno. La misión Cooperative Autonomous Distributed Robotic Exploration, conocida como CADRE, es una prueba de rovers lunares autónomos que trabajan en equipo. Está previsto que despegue a bordo de la misión IM-3 de la NASA a finales de 2026.
Qué harán los rovers de CADRE
Los tres rovers pasarán aproximadamente dos semanas cartografiando el terreno como un grupo autoguiado. Ningún operador los dirigirá con un joystick y ningún humano aprobará cada giro. Los rovers elegirán un líder entre ellos y se asignarán sus propias tareas. Cuando uno se quede con poca carga, rehacerán sus planes en conjunto.
Si la misión tiene éxito, será la primera vez que la NASA opere varios rovers fuera de la Tierra como un único sistema autónomo.
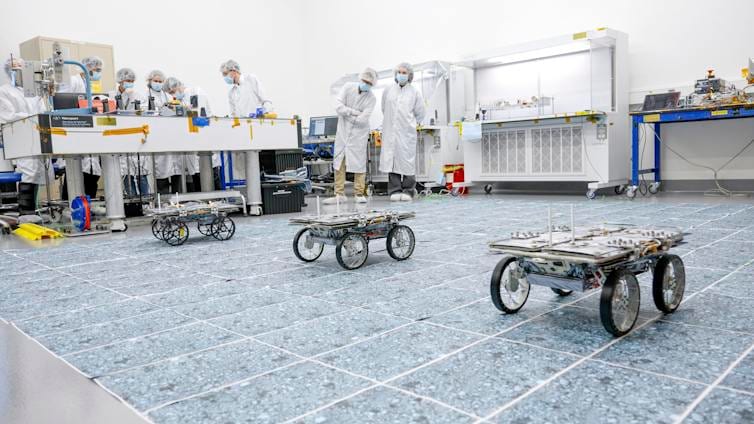
En las pruebas en tierra realizadas en el Laboratorio de Propulsión a Chorro (JPL) de la NASA en Pasadena, California, los rovers demostraron esta coordinación. Ante obstáculos imprevistos, replanificaron sus rutas como grupo. Cuando la batería de uno de ellos se agotaba, todo el equipo hacía una pausa para que los tres pudieran continuar juntos.
Por qué el polo sur lunar hace inviable la conducción remota
La NASA está evaluando futuras misiones al polo sur lunar, donde el hielo de agua se encuentra en cráteres que llevan miles de millones de años sin recibir luz solar. Si ese hielo pudiera separarse químicamente en propelente y aire respirable, podría abastecer depósitos de combustible y soporte vital fabricados en la Luna. Hoy la única demanda de ese hielo proviene de contratos gubernamentales, y una operación que debe supervisarse desde 384.000 kilómetros (239.000 millas) de distancia difícilmente se convertirá en un mercado.
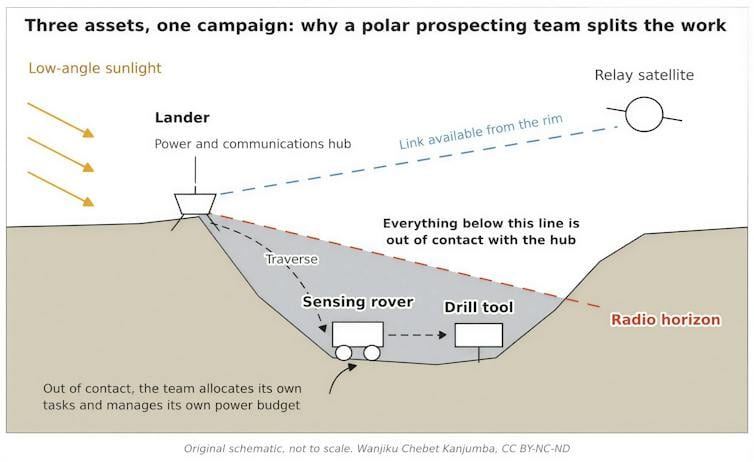
El propio terreno interrumpe las comunicaciones. Los comandos llegan a un rover a través de satélites de retransmisión, y los bordes de los cráteres pueden bloquear la línea de visión hacia ellos. Un rover que se adentra en un cráter en sombra puede perder el contacto durante todo su recorrido.
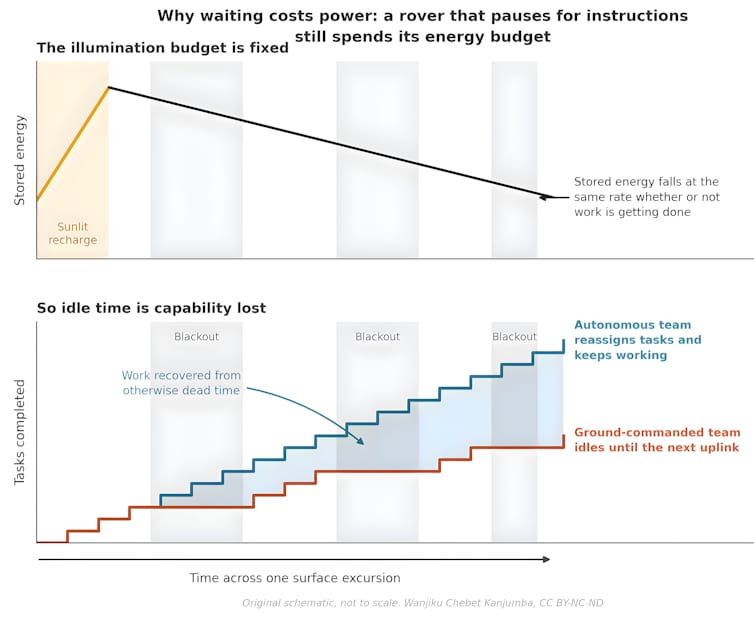
Perder el contacto también cuesta energía. Un rover polar solo carga su batería mientras el Sol está en el cielo. La noche dura unas dos semanas terrestres y, en los polos, solo unas pocas crestas permanecen iluminadas durante largos periodos. Un rover inactivo, a la espera de instrucciones, gasta energía almacenada que no podrá reponer hasta que vuelva la luz solar.
Otras condiciones aumentan la dificultad. La luz solar puede pasar del deslumbramiento directo a la sombra total cuando un rover desciende desde un borde iluminado, de modo que una cámara que funcionaba arriba puede quedarse ciega abajo. La Luna no tiene GPS, por lo que los rovers deben construir sus propios mapas a partir de datos de cámaras y sensores. Las temperaturas en las regiones permanentemente en sombra descienden por debajo de los -170 grados Celsius (-274 grados Fahrenheit).
El polvo lunar es otro peligro. Una carga eléctrica lo levanta del suelo y miles de millones de años de impactos de micrometeoritos han dejado cada grano afilado y dentado. Desgasta los cojinetes de las ruedas, se cuela por los sellos y puede cubrir las lentes de las cámaras de las que depende la navegación. Mantener el polvo fuera de las piezas móviles sigue siendo un problema sin resolver.
Por qué un equipo supera a un rover solitario
Un rover solitario enviado a un cráter es una misión de alto riesgo. Si queda atascado, la campaña termina, y si sus instrumentos fallan, no hay una segunda máquina que pueda tomar las mediciones. Un equipo multirrobot reparte ese riesgo y divide el trabajo. Un rover podría llevar los sensores y otro el taladro, mientras un módulo de aterrizaje en una cresta iluminada actúa como centro de energía y comunicaciones.
Durante un apagón de comunicaciones, un equipo que depende de la Tierra para recibir órdenes debe detenerse. Un equipo autónomo reasigna tareas entre sus miembros y elige el siguiente objetivo que pueda alcanzar y completar con la energía que le queda. El tiempo que habría sido muerto se convierte en tiempo de trabajo.
Lo que sigue sin demostrarse y lo que CADRE puede mostrar
Una campaña en el polo sur tendría que durar meses. Ningún equipo de robots ha trabajado todavía con tanta exigencia, durante tanto tiempo y tan lejos de cualquier ayuda. Los ingenieros desarrollan formas de que los rovers naveguen sin posicionamiento satelital y tomen decisiones a bordo, pero ese software aún no se ha probado en la superficie.
La misión Chang'e-7 de China esperaba en el sitio de lanzamiento de Wenchang, en la isla de Hainan, a mediados de agosto de 2026, con el despegue previsto para finales de año. Su módulo de aterrizaje, su rover y su sonda saltadora están diseñados para trabajar en el polo como equipo, y la sonda está construida para saltar dentro de cráteres permanentemente en sombra.
El siguiente análisis es una interpretación propia de estos hechos. CADRE pone a prueba un problema más acotado que el del programa polar. Aterriza en la cara visible, no en el polo, y funciona durante unas dos semanas, no meses. Usa tres máquinas con el mismo propósito, no una flota mixta. Un resultado limpio demostraría que la toma de decisiones en grupo funciona en la superficie lunar, pero no que el enfoque resista meses de polvo, frío y apagones repetidos.
Las pruebas en tierra en el JPL son la única evidencia hasta ahora de que los comportamientos de equipo funcionan, y abarcaron la replanificación de rutas y la pausa compartida por batería baja. El desempeño en la superficie será la primera medida de si esos comportamientos se sostienen con la iluminación y los vacíos de comunicación reales de la Luna.
También hay una cuestión abierta sobre los estándares. No existe un método acordado para que un rover fabricado por una empresa le traspase una tarea a una herramienta construida por otra, ni para decidir qué máquina trabaja primero en el fondo de un cráter. Los tres rovers de CADRE evitan ese problema porque comparten un mismo diseño. Una economía lunar basada en el hielo probablemente involucraría a varios fabricantes, así que habrá que definir las reglas de coordinación, y no solo el software dentro de cada robot.
CADRE mostrará si tres pequeños rovers pueden razonar juntos en la Luna. Si una docena de máquinas de distintos fabricantes puede hacer lo mismo, de forma fiable y durante años, es la pregunta que deja abierta.