Intrinsic Core, un conjunto de capacidades compatibles con ROS para crear aplicaciones robóticas, ya está disponible como código abierto. Intrinsic, el grupo de robótica e IA de Google, está liberando partes de su plataforma en el paquete de código abierto Intrinsic Core, que los desarrolladores pueden descargar en GitHub. La publicación abarca control, percepción, planificación, simulación y controladores.
Junto con el paquete, Intrinsic ha lanzado la Open Machine Tending Solution, u OMTS. Se trata de un diseño de referencia listo para usar, pensado para un caso de uso real, que busca dar a los desarrolladores un punto de partida en lugar de un lienzo en blanco.
Qué incluye el paquete
La publicación enumera siete capacidades. La primera es Intrinsic Control, un framework de control en tiempo real, independiente del hardware, que ofrece control basado en sensores. Permite que un robot modifique su comportamiento a mitad de trayectoria cuando cambia el entorno. Está diseñado para generar trayectorias eficientes y libres de colisiones. El objetivo declarado es que los usuarios puedan intercambiar brazos robóticos, pinzas, sensores y otros componentes sin tener que reescribir los controladores.
La estimación de pose es la segunda. Proporciona estimaciones de pose en seis grados de libertad de piezas en 3D. Saber con exactitud dónde se encuentra una pieza y cómo está orientada es el dato de entrada del que dependen la mayoría de las tareas de manipulación.
La planificación de movimiento es la tercera. Su lógica genera trayectorias eficientes de forma automática y evita colisiones. Le sigue la planificación de agarre, diseñada para que distintas pinzas se adapten de forma automática y dinámica a la posición y orientación de una pieza, y la sujeten con una mayor probabilidad de éxito.
El paquete incluye también servicios de simulación. Su finalidad es ofrecer a los desarrolladores una forma sencilla de probar y depurar soluciones robóticas, y se actualizan a medida que se construye la solución. La calibración de cámara automatiza la calibración de la cámara de un robot y su alineación física.
El último elemento es un conjunto de controladores Intrinsic-ROS. Son controladores preconfigurados y compatibles con ROS para los robots, pinzas y cámaras 3D soportados.
El diseño de referencia para la atención de máquinas
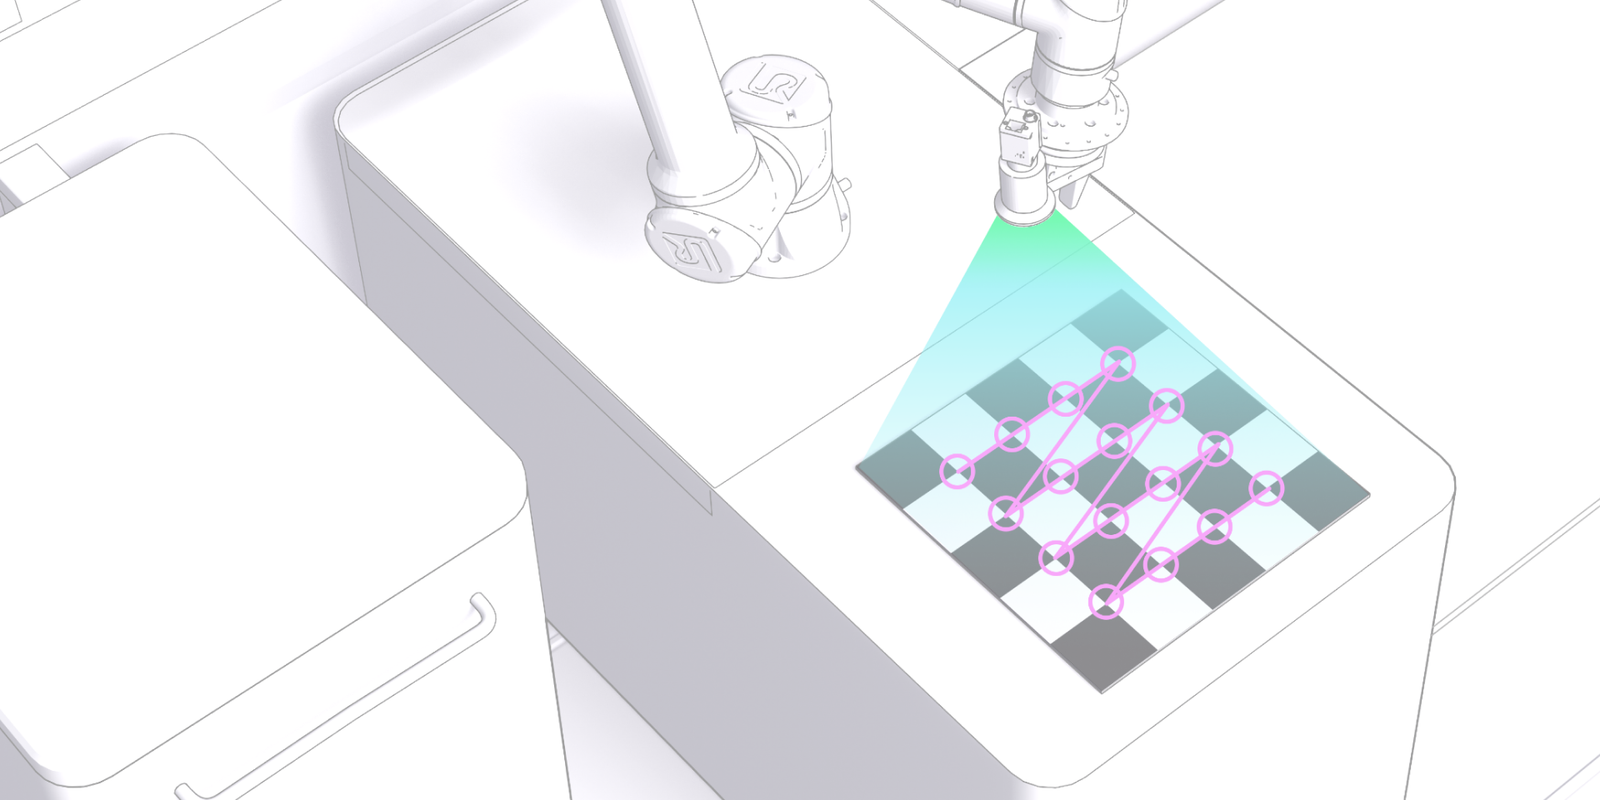
OMTS se centra en la atención de máquinas (machine tending), una tarea en la que un robot carga y descarga una máquina. El diseño se ofrece como referencia, no como producto terminado. Los desarrolladores pueden tomarlo y personalizarlo para su propia celda, de modo que no tengan que construir toda la aplicación desde cero.
El diseño de referencia también muestra cómo se pretende que encajen las distintas capacidades. La percepción, la planificación, el agarre y el control aparecen como entradas separadas en la lista, pero una aplicación funcional necesita que todas operen como un único sistema. Un ejemplo práctico para un caso de uso concreto es una forma útil de mostrar esa integración.
Cómo encajan las piezas
La publicación se organiza en torno a un flujo de trabajo. Un robot debe localizar una pieza, planificar una trayectoria hasta ella, agarrarla y moverla sin colisiones. El paquete aporta un componente para cada paso. La simulación y la calibración de cámara respaldan el trabajo en torno a esos pasos, y los controladores conectan el software con el hardware.
La compatibilidad con ROS está presente en todo el paquete. Las capacidades se describen como compatibles con ROS y los controladores vienen preconfigurados para ROS. Por tanto, los desarrolladores que ya trabajan con ROS no tienen que cambiar sus herramientas para probar los componentes.
Análisis: qué cambia y qué sigue sin demostrarse
La afirmación más relevante de la publicación es la independencia del hardware. Las celdas robóticas suelen estar ligadas a los controladores específicos de sus brazos, pinzas y sensores, y cambiar un componente puede implicar reescribir esa integración. Si Intrinsic Control cumple con el intercambio de componentes sin reescribir controladores, reduciría una fuente real de costes en la construcción y el mantenimiento de aplicaciones robóticas. Es un beneficio condicionado, porque la publicación no indica qué robots, pinzas y cámaras soportan los controladores.
La elección de la compatibilidad con ROS también es razonada. ROS es el entorno que muchos desarrolladores de robótica ya utilizan, por lo que un paquete que se integra en él exige menos migración que una plataforma independiente. Esto debería reducir la barrera para probar los componentes uno a uno. No lo hace único. En el ecosistema ROS ya existen paquetes abiertos de planificación de movimiento y de controladores, así que Intrinsic Core se evaluará frente a ellos por la calidad de su planificación, su agarre y su control, y no por el hecho de ser abierto.
Lo que distingue a esta publicación de una colección suelta de bibliotecas es su alcance y el diseño de referencia. Cubre en conjunto la percepción, la planificación, el control, la simulación y los controladores, y OMTS los muestra funcionando en una sola aplicación. Un desarrollador puede evaluar toda la cadena en una tarea concreta, lo cual resulta más útil que evaluar cada componente por separado.
Quedan varias preguntas abiertas. Intrinsic afirma que libera partes de su plataforma como código abierto, lo que implica que otras partes no lo son. La publicación no aclara qué permanece cerrado ni cómo se relacionan ambas. Tampoco indica los términos de la licencia, la lista de hardware compatible ni cifras de rendimiento para la estimación de pose, el éxito del agarre o la calidad de las trayectorias. La mención a una mayor probabilidad de éxito en el agarre es un objetivo de diseño, no un resultado medido, y no se ofrece una referencia de comparación.
La adopción será la prueba práctica. El paquete cobrará relevancia si los desarrolladores usan OMTS como punto de partida y lo amplían a sus propias máquinas, y si colaboradores externos añaden compatibilidad con más hardware. Esos resultados dependen de la documentación, la cobertura de controladores y el mantenimiento, ninguno de los cuales describe el anuncio. Por ahora, la publicación ofrece a los desarrolladores de robótica un conjunto de componentes para probar en GitHub, y la evidencia sobre su rendimiento llegará de esas pruebas.