Un drone che vola con il pianificatore MIGHTY ha raggiunto i 6,7 metri al secondo nei test su robot reali, evitando ogni ostacolo comparso lungo il percorso. Il sistema, sviluppato da ricercatori del MIT e dell'Università della Pennsylvania, gestisce la pianificazione della traiettoria dei droni reagendo agli ostacoli in pochi millisecondi, mantenendo fluida la traiettoria di volo e brevi i tempi di percorrenza.
MIGHTY gira sul computer di bordo e sui sensori del robot. È open source e non dipende da pacchetti software proprietari che possono costare centinaia di migliaia di dollari. Lo studio è pubblicato su IEEE Robotics and Automation Letters.
L'autore principale è Kota Kondo, dottorando in aeronautica e astronautica al MIT. Con lui firmano Yuwei Wu, dottorando all'Università della Pennsylvania, e Vijay Kumar, professore alla Penn. L'autore senior è Jonathan P. How, Ford Professor di aeronautica e astronautica al MIT e ricercatore principale presso il Laboratory for Information and Decision Systems e l'Aerospace Controls Laboratory.
Il problema del tempo di percorrenza fisso
Un pianificatore di traiettorie è il software che decide il percorso che un robot deve seguire per spostarsi da un punto a un altro. Per un drone che entra in un edificio crollato dopo un terremoto, il pianificatore deve adattarsi rapidamente a ostacoli improvvisi senza perdere la rotta verso l'obiettivo.
Gli strumenti esistenti impongono un compromesso. Alcuni sistemi commerciali generano rapidamente traiettorie fluide, ma costano centinaia di migliaia di dollari. Le alternative open source spesso hanno prestazioni inferiori a quei solver commerciali oppure sono difficili da usare.
Molti pianificatori open source partono stimando quanto durerà il viaggio. Poi cercano il percorso migliore entro quel tempo fisso. Così le traiettorie si calcolano in fretta, ma c'è un prezzo da pagare. Se il drone deve allontanarsi molto dalla rotta per aggirare un ostacolo, potrebbe dover accelerare per rispettare il tempo stabilito. Una velocità più alta rende più difficile evitare pericoli improvvisi.
Come MIGHTY pianifica il percorso
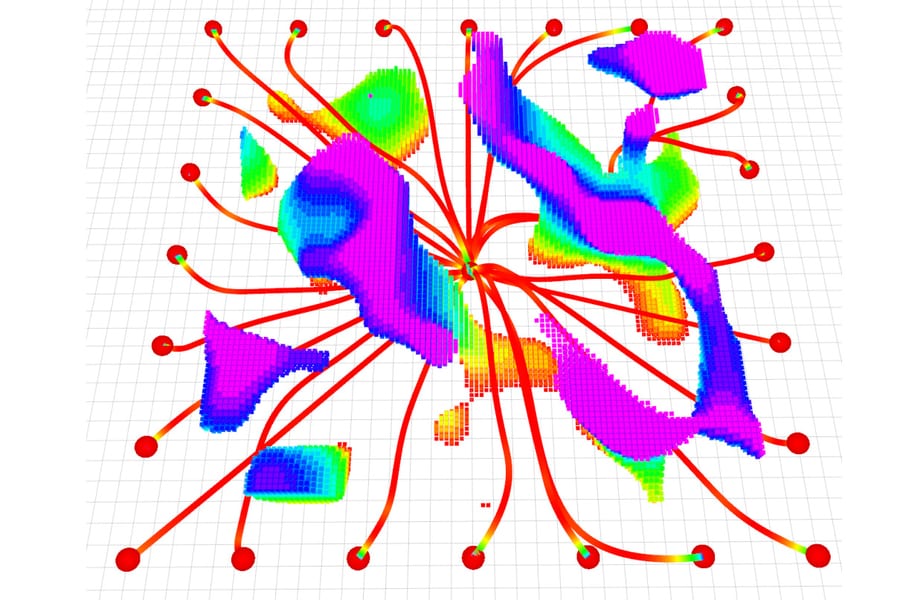
MIGHTY utilizza una tecnica matematica chiamata spline di Hermite. Ottimizza in un unico passaggio sia il percorso di volo sia il tempo di percorrenza. Il risultato è una traiettoria fluida, controllabile con precisione.
Risolvere insieme spazio e tempo genera un problema di ottimizzazione molto più grande. Secondo Kondo, un problema più grande è più difficile da risolvere in tempi accettabili. Per ridurre questo carico, MIGHTY non costruisce ogni traiettoria da zero: ne formula una stima iniziale e poi la perfeziona con un'ottimizzazione iterativa, usando una mappa della scena ricavata dai sensori lidar del drone.
"Possiamo ipotizzare con buona approssimazione quale debba essere la traiettoria, e questo è molto più veloce che generarla interamente da zero", ha spiegato Kondo.
Kondo ha aggiunto che il pianificatore è autonomo. "Con MIGHTY tutto è integrato in un unico blocco. Non ha bisogno di dialogare con altri software per ottenere una soluzione. Questo ci permette di essere ancora più veloci di alcuni solver commerciali", ha dichiarato.
Cosa hanno mostrato i test
Negli esperimenti in simulazione, MIGHTY ha richiesto circa il 90% del tempo di calcolo dei metodi più avanzati. Ha raggiunto la destinazione in sicurezza circa il 15% più rapidamente rispetto a quegli approcci. Nei test su robot reali ha toccato i 6,7 metri al secondo ed ha evitato tutti gli ostacoli comparsi.
I ricercatori indicano diversi impieghi oltre alla ricerca e al soccorso. Tra questi, la consegna dell'ultimo miglio in ambito urbano, dove i droni devono evitare edifici, cavi e persone, e l'ispezione industriale di strutture complesse come le turbine eoliche.
In futuro il team vuole che MIGHTY controlli più robot contemporaneamente e condurre altri esperimenti di volo in ambienti difficili. I ricercatori intendono continuare a migliorare il sistema open source sulla base dei riscontri degli utenti. La ricerca è stata finanziata in parte dall'Army Research Laboratory degli Stati Uniti e dalla Defence Science and Technology Agency di Singapore.
Davide Scaramuzza, professore e direttore del Robotics and Perception Group dell'Università di Zurigo, non ha partecipato allo studio. Secondo lui MIGHTY rivede la rappresentazione stessa della traiettoria. Ha ricordato che le spline di Hermite sono già state impiegate nella SLAM visiva (localizzazione e mappatura simultanee) e che l'ottimizzazione congiunta di geometria del percorso, tempistica, velocità e accelerazione, mantenendo il controllo locale, dà ai robot maggiore libertà nel calcolare movimenti rapidi e dinamicamente fattibili in spazi ingombri.
Analisi: cosa cambia e cosa non è ancora dimostrato
La parte più utile di questo risultato è la combinazione di caratteristiche, non un singolo numero. Calcolo rapido, percorsi fluidi ed esecuzione a bordo erano già stati ottenuti singolarmente. Il progresso dichiarato sta nel riuscire a riunirli senza un solver commerciale. Poiché quella dipendenza costa centinaia di migliaia di dollari, eliminarla cambia chi può riprodurre ed estendere il lavoro. Università e piccole aziende che non potevano permettersi i solver ora possono confrontarsi con una baseline competitiva.
Anche la scelta progettuale è coerente con il problema. Un tempo di percorrenza fisso costringe il drone ad accelerare dopo una deviazione, proprio quando un ostacolo improvviso è più difficile da evitare. Ottimizzare insieme tempo e percorso affronta direttamente questo legame. Il passaggio di stima iniziale e successivo affinamento spiega come il pianificatore riesca a gestire il problema più grande. Il ragionamento regge e concorda con i risultati delle simulazioni riportati.
Diversi punti restano da dimostrare. I vantaggi in simulazione sono modesti: circa il 90% del tempo di calcolo e un arrivo più rapido di circa il 15%. Sono miglioramenti rispetto allo stato dell'arte, non salti di qualità. I dati riportati non indicano quali metodi siano stati confrontati, quindi il lettore non può sapere come MIGHTY si collochi rispetto a uno specifico solver commerciale. L'affermazione di essere più veloce di alcuni solver commerciali viene dall'autore principale, e il confronto a supporto non è dettagliato.
Il risultato su robot reali, 6,7 metri al secondo con tutti gli ostacoli evitati, è incoraggiante. Non sono indicati il numero di voli, i tipi di ostacolo e gli ambienti. Non è nemmeno chiaro come si comporti il pianificatore in contesti densi, ingombri e privi di GPS, come implica lo scenario del terremoto. Gli stessi ricercatori citano come lavoro futuro altri esperimenti di volo in ambienti difficili, il che suggerisce che i test siano ancora limitati.
Anche il controllo multi-robot è ancora da realizzare. Le operazioni di ricerca e soccorso coinvolgerebbero verosimilmente più di un drone, e MIGHTY non ha ancora dimostrato di saperli coordinare. L'adozione dell'open source dipenderà dalla possibilità che utenti esterni raggiungano le prestazioni dichiarate sul proprio hardware, e il team ha dichiarato che si affiderà ai riscontri degli utenti per migliorare il sistema. Quei test esterni diranno più sul valore di MIGHTY di quanto possa fare il primo articolo.