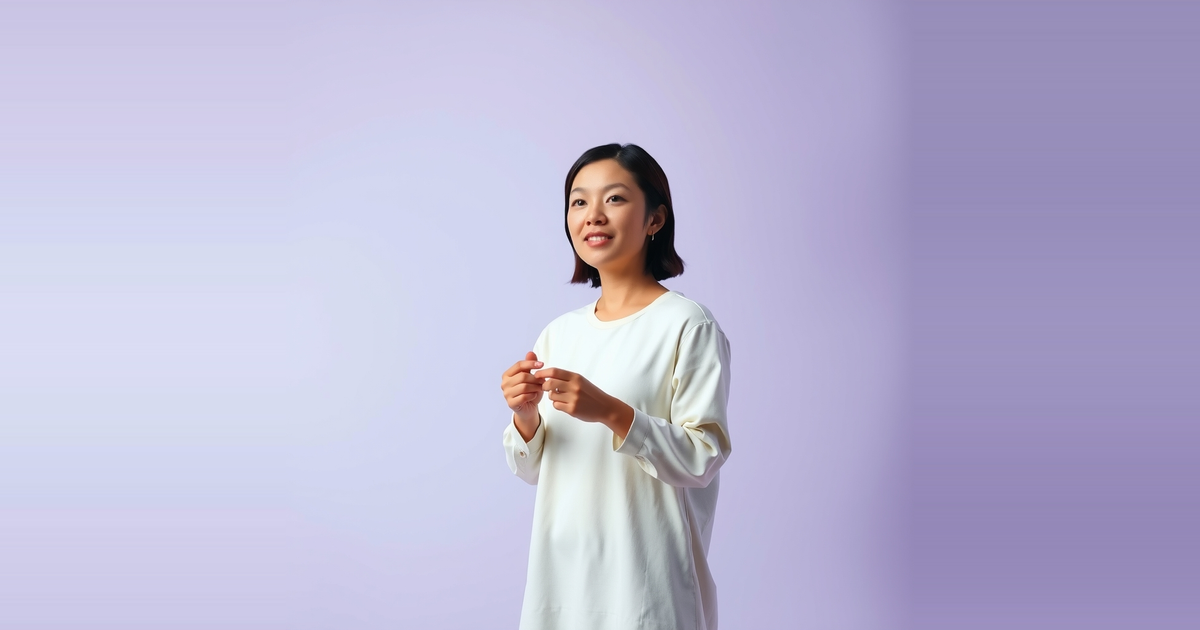
Allison Okamura, titulaire de la chaire Richard W. Weiland d'ingénierie à l'université Stanford, a évoqué le développement de systèmes robotiques avancés dédiés à l'interaction haptique dans un entretien publié le 19 juin 2026. Le terme « haptique » renvoie au toucher. L'entretien portait sur les systèmes haptiques collaboratifs, un domaine dans lequel robots et humains échangent des informations tactiles et physiques.
L'animatrice, Claire, s'est entretenue avec Okamura sur la manière de concevoir des systèmes robotiques capables de transmettre le toucher et d'y répondre. Le résumé publié de l'échange est succinct et ne mentionne ni dispositifs précis, ni expériences, ni résultats, ni calendrier. Il permet en revanche de savoir qui travaille sur ce sujet et d'apprécier l'étendue de son rayonnement institutionnel.
Qui travaille sur le sujet
Allison Okamura est titulaire de la chaire d'ingénierie Richard W. Weiland à Stanford. Elle est également directrice des études doctorales et de master en génie mécanique au sein de l'université. En dehors de son département d'origine, elle est directrice adjointe du Wu Tsai Stanford Neurosciences Institute et Science Fellow de la Hoover Institution.
Elle est membre fondatrice du corps enseignant du Stanford Robotics Center et siège à son comité exécutif. Ce cumul de fonctions la place au carrefour du génie mécanique, des neurosciences et de l'effort plus large de l'université en robotique. Une direction adjointe dans un institut de neurosciences, associée à un poste de responsable des études en génie mécanique, forme un ttandem remarquable pour une spécialiste du toucher.
L'étendue de ses centres d'intérêt scientifiques
Les domaines de recherche d'Okamura sont l'haptique, la téléopération, la réalité virtuelle, la robotique médicale, la robotique souple, la rééducation et l'enseignement. La liste est vaste, mais ses éléments sont liés. La téléopération et la réalité virtuelle placent toutes deux l'humain à distance d'une tâche physique, ou à l'intérieur d'une simulation de celle-ci. La robotique médicale et la rééducation mettent en jeu des machines qui agissent sur le corps humain ou à ses côtés. La robotique souple concerne des machines fabriquées à partir de matériaux déformables, ce qui compte lorsqu'un robot doit toucher des personnes ou des objets fragiles.
L'haptique est le fil conducteur de cette liste. Un système téléopéré sans retour tactile oblige l'opérateur à se fier uniquement à la vue. Un dispositif de rééducation incapable de percevoir ou de transmettre le contact dispose de peu de moyens pour s'adapter à la personne qui l'utilise. Ces centres d'intérêt laissent penser à un programme de recherche où le toucher est considéré comme un canal de communication entre l'humain et la machine, et non comme un simple complément.
Ce que recouvrent les systèmes haptiques collaboratifs
L'expression « systèmes haptiques collaboratifs » associe deux idées. La collaboration suppose qu'un humain et un robot, ou plusieurs humains et robots, travaillent à une tâche commune. L'haptique suppose qu'une partie de la coordination passe par le toucher. La source ne définit pas le terme au-delà de la description de l'entretien comme portant sur des systèmes robotiques avancés pour l'interaction haptique ; toute définition plus précise irait donc au-delà de ce qui est établi.
Le résumé n'indique pas quelles applications ont été abordées, quel matériel a été décrit, ni si des systèmes sont déjà utilisés en milieu clinique ou commercial. Il ne cite aucun modèle de robot et ne donne aucun chiffre de performance, de coût, de taille ou de charge utile. Les lecteurs en quête de détails techniques devront se reporter à l'entretien lui-même.
Pourquoi c'est important, et ce qui reste à prouver
L'intérêt de cet entretien tient davantage au profil de l'intervenante qu'à une quelconque annonce. Les domaines d'Okamura couvrent la plupart des grands terrains où le toucher compte en robotique : opération à distance, médecine, rééducation et machines souples. Ses fonctions en génie mécanique, en neurosciences et dans un centre de robotique universitaire indiquent que Stanford aborde l'haptique comme un problème pluridisciplinaire, et pas seulement comme un sous-problème d'ingénierie. Il s'agit d'une lecture raisonnée des titres mentionnés, non d'une affirmation sur la stratégie du centre.
Comparé à d'autres pans de la robotique, le toucher est un canal peu discuté. L'attention du public se porte surtout sur la vision, le langage et la locomotion, et les articles récents sur les robots humanoïdes insistent plutôt sur le sprint et la boxe. Même une tâche domestique élémentaire comme plier du linge est décrite comme non résolue en matière d'automatisation de bout en bout. Ces tâches reposent sur le contact, précisément le champ de l'haptique. La source n'affirme pas que l'haptique les résoudra, et il serait erroné de le déduire.
Plusieurs points restent non démontrés au vu des éléments disponibles. La source ne montre pas qu'un système haptique collaboratif fonctionne en dehors du laboratoire. Elle ne dit pas dans quelle mesure les personnes savent interpréter les signaux tactiles d'un robot, ni comment ces systèmes se comportent face à des solutions reposant uniquement sur la vision. Elle ne fournit aucune donnée de sécurité pour des robots partageant physiquement une tâche avec un humain. Elle ne précise pas non plus si l'approche passe de dispositifs de recherche isolés à des systèmes que d'autres équipes pourraient construire et déployer.
Ce que l'on peut affirmer est plus limité. Une éminente universitaire du domaine présente les systèmes haptiques collaboratifs comme un champ de développement actif, depuis une position à cheval sur l'ingénierie, les neurosciences et les institutions de robotique. Savoir si ces travaux apporteront des gains mesurables en chirurgie, en rééducation ou en opération à distance dépendra de résultats publiés que ce résumé d'entretien ne contient pas.